AI Agent 賦能
從個人研究軌跡,看見智慧化地震測報新藍圖
陳達毅
中央氣象署地震測報中心 測報技術科 科長
臺北市立大學地球環境暨生物資源學系 兼任助理教授
01 / 60
工作現場
本質
競速
- 1999.9.21 集集 M7.3 → 2024.4.3 花蓮 M7.2,25 年間我們在跟同一件事賽跑
- P 波先到,S 波才是破壞主力
- 兩者之間的數秒到數十秒,是唯一能提前示警的窗口
- 這個窗口的長度由物理決定,我們能爭取的只有處理時間
06 / 60
工作現場
地體構造
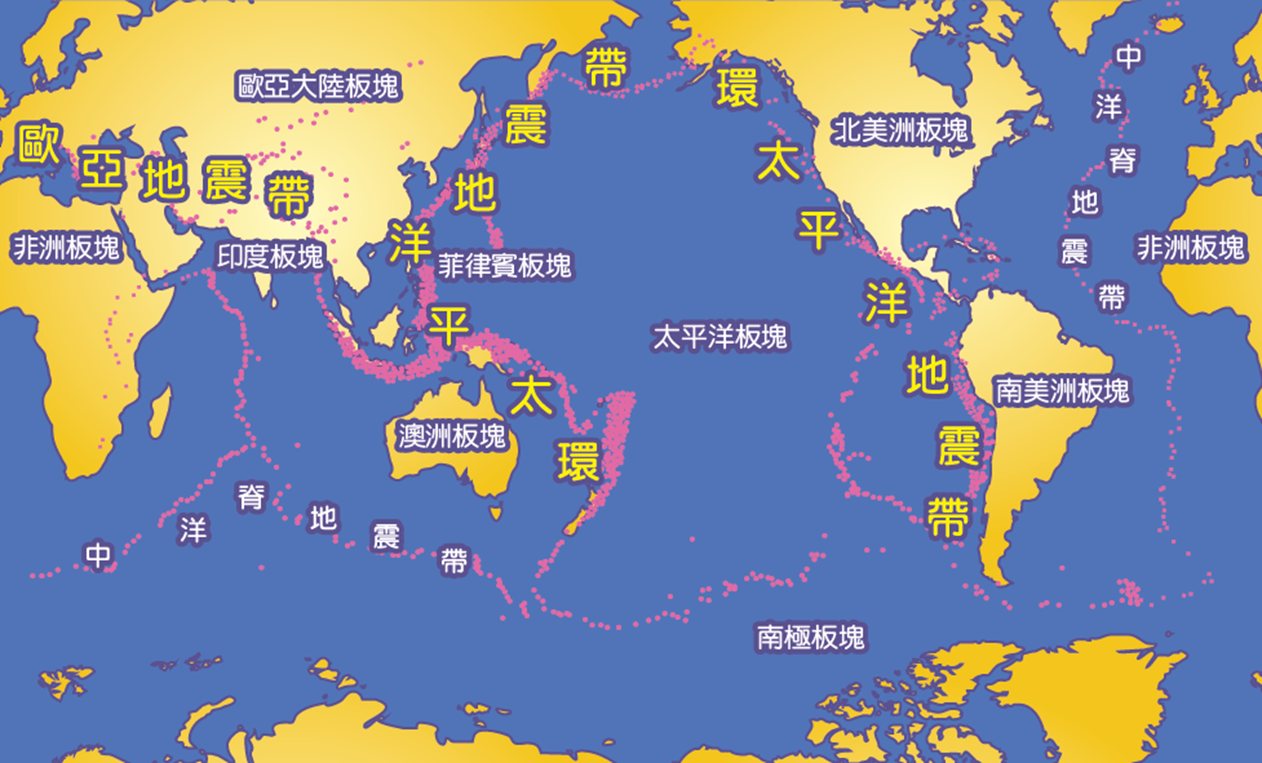
臺灣的地震環境
- 菲律賓海板塊與歐亞板塊每年以 7–8 cm 速度聚合
- 東部海域:菲律賓海板塊向北隱沒到歐亞板塊之下
- 南部海域:歐亞板塊向東隱沒到菲律賓海板塊之下
- 持續擠壓碰撞 → 臺灣地震頻繁
08 / 60
工作現場 ◇
頻率
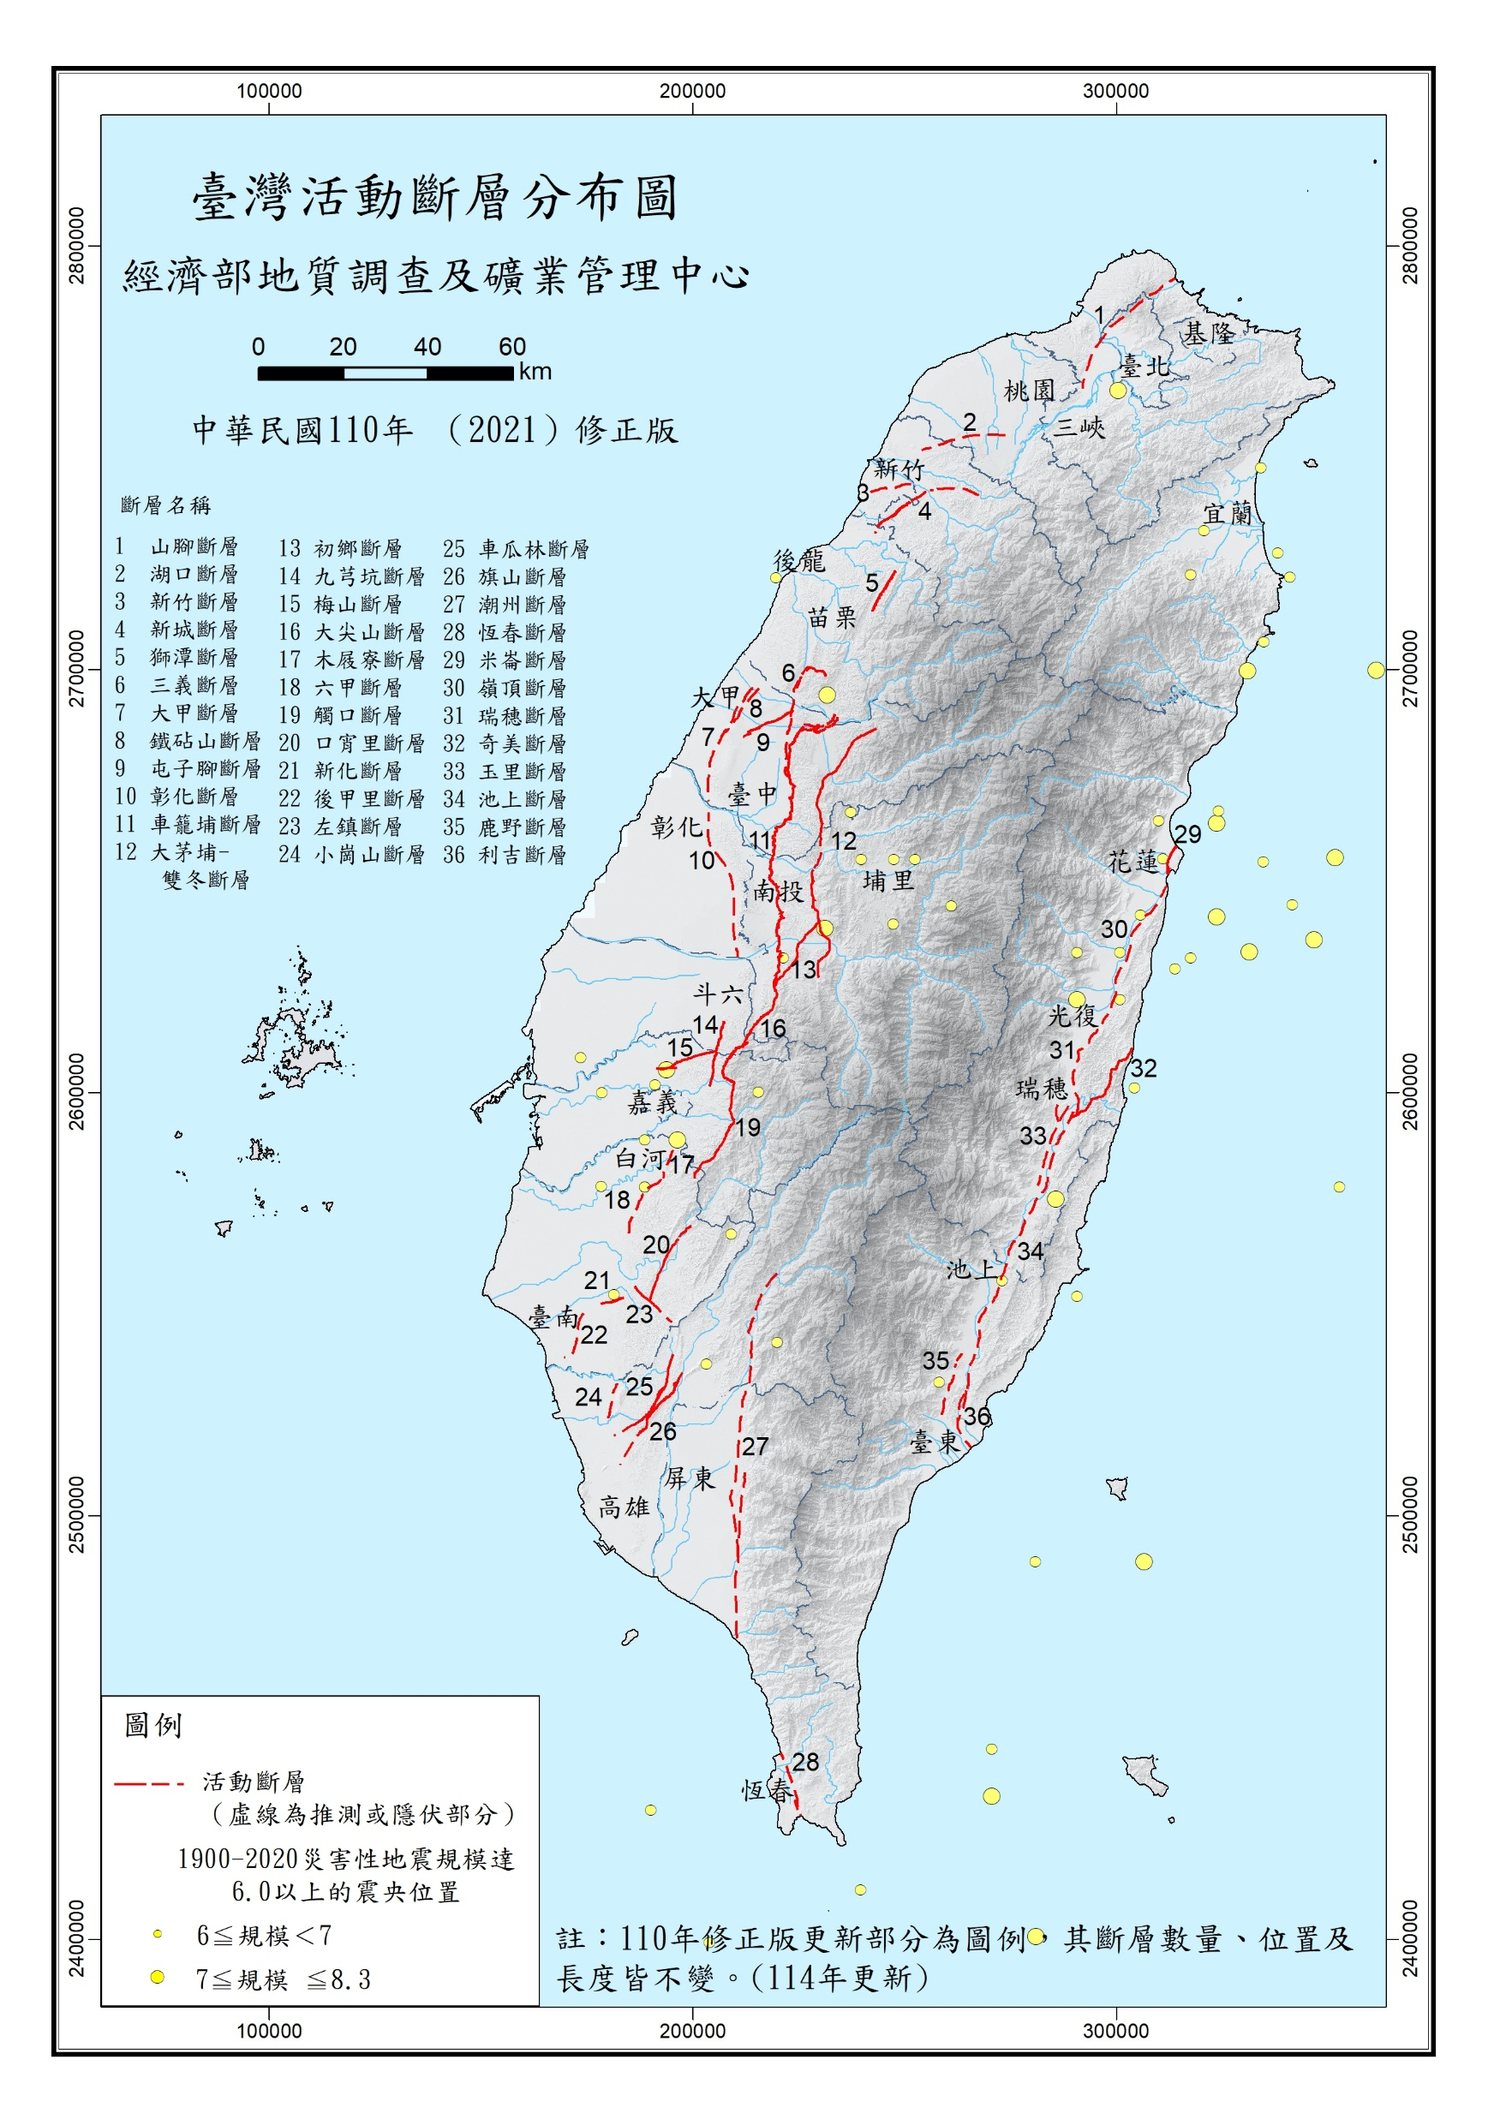
這是一個常態,不是意外
每天
100
個地震
每年
100
個顯著有感地震
每 30–40 年
1
個大規模災害性地震
1900 年以來,臺灣共發生 7 次 罹難百人以上的災害地震。
09 / 60
工作現場 ◇
代價
過去十年
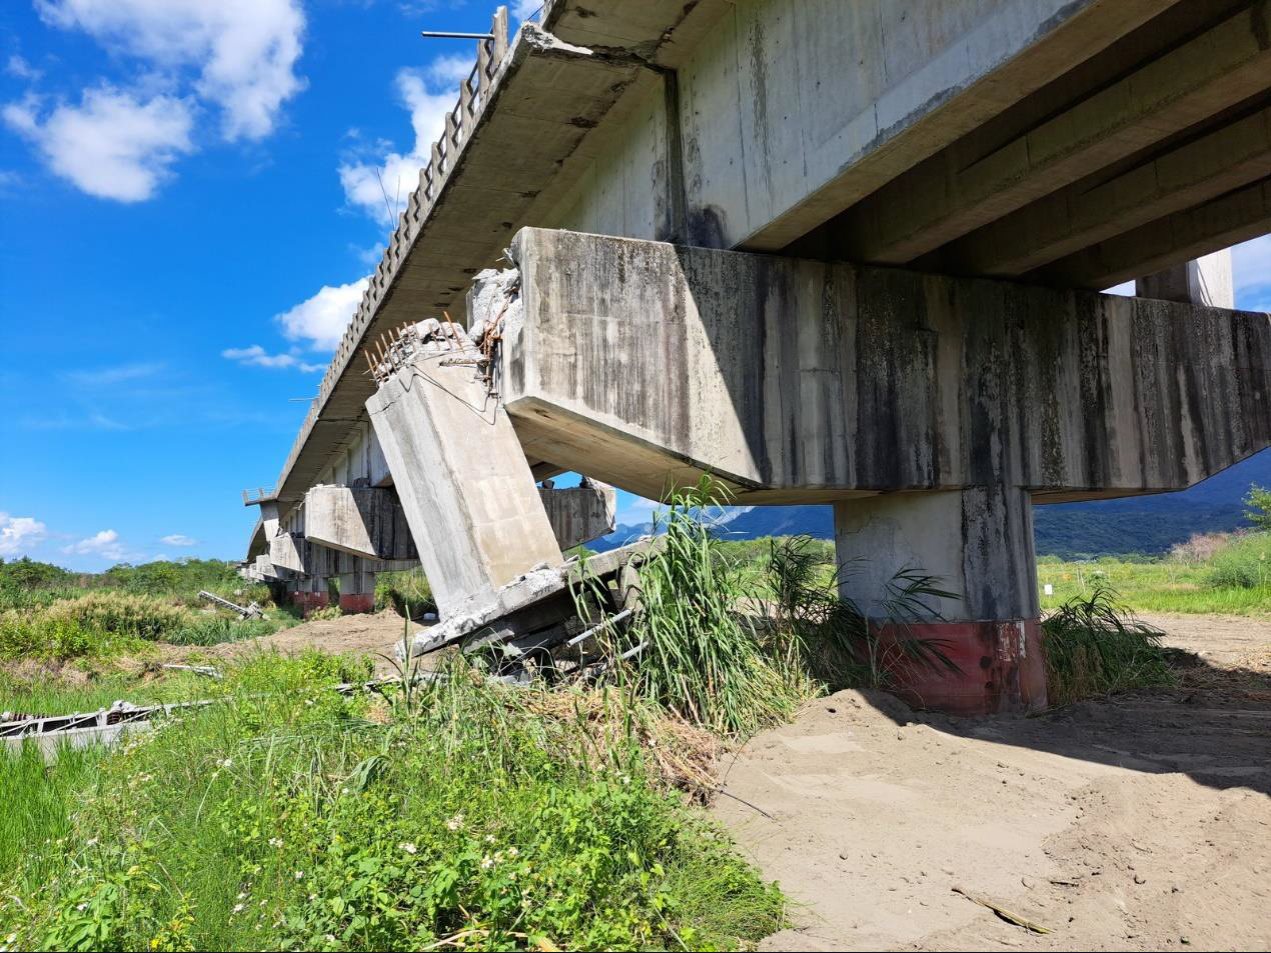
- 2016/2/6 美濃 M6.6(7 級)— 621 人傷亡、749 戶房屋損失
- 2018/2/6 花蓮 M6.2(7 級)— 308 人傷亡、195 戶
- 2022/9/18 池上 M6.8(6 強)
- 2024/4/3 花蓮 M7.1(6 強)— 1069 人傷亡、207 戶
- 2025/1/21 大埔 M6.4(6 弱)
10 / 60
工作現場
工作環境
60 人,24 小時,全年無休
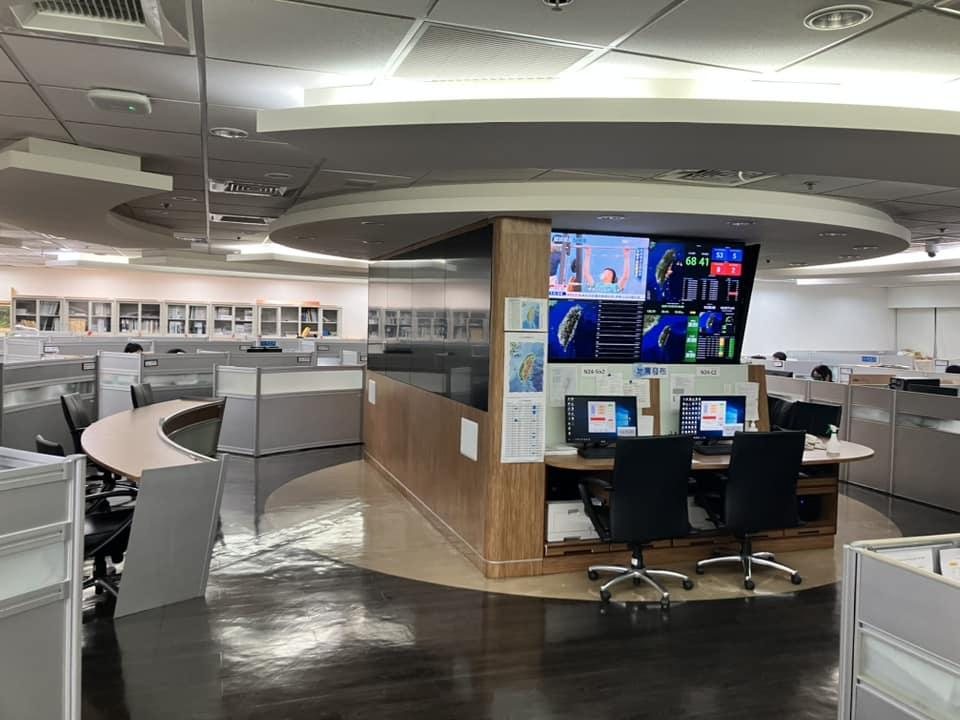
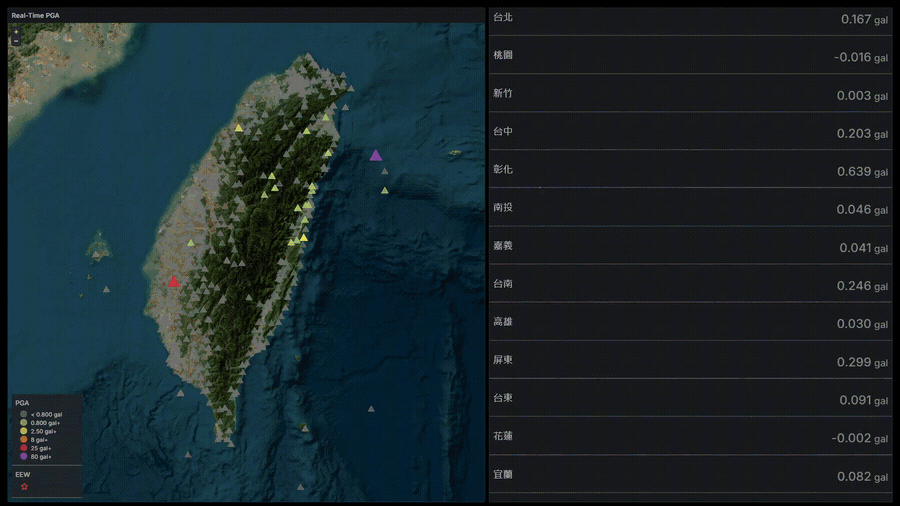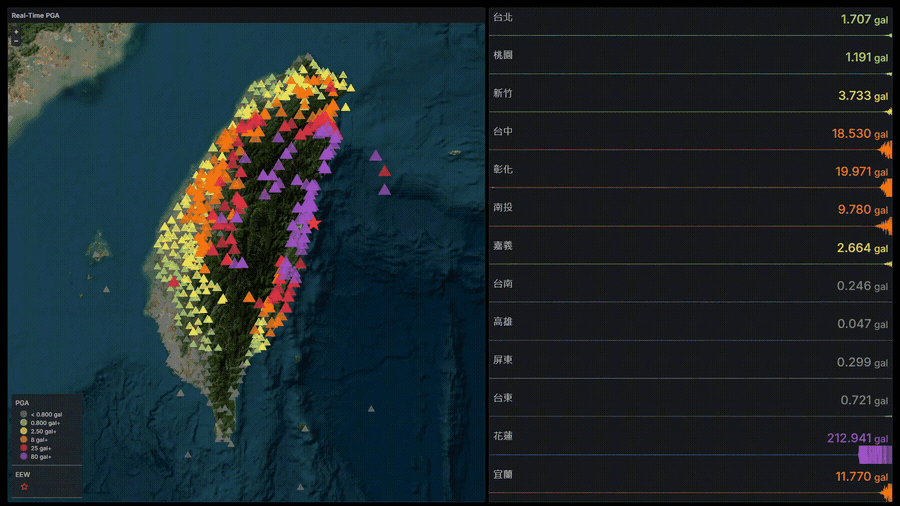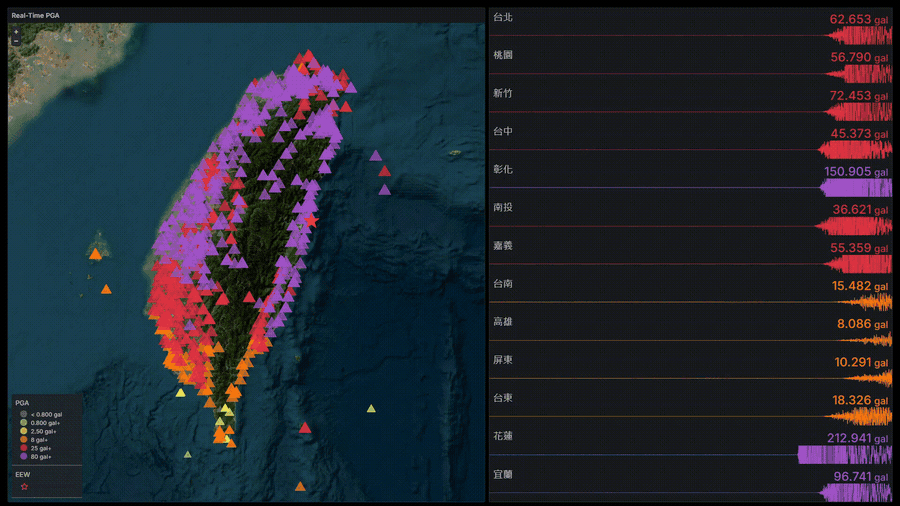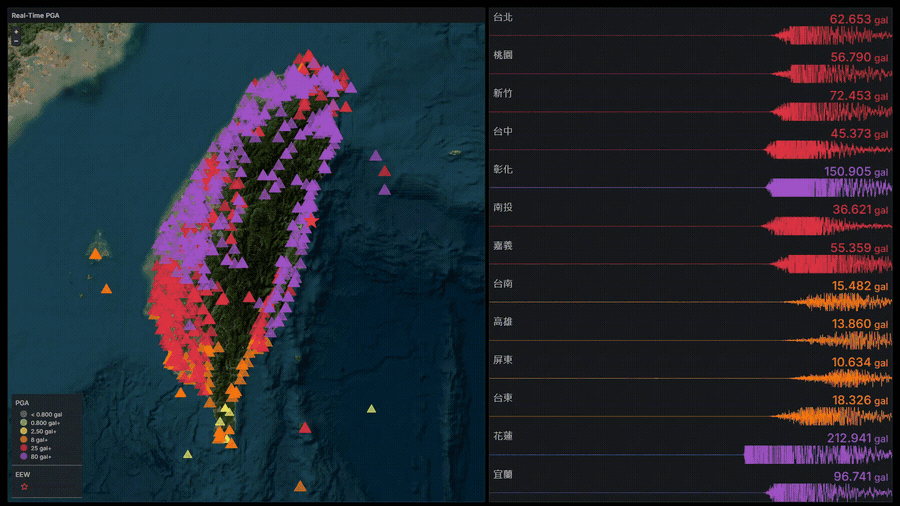
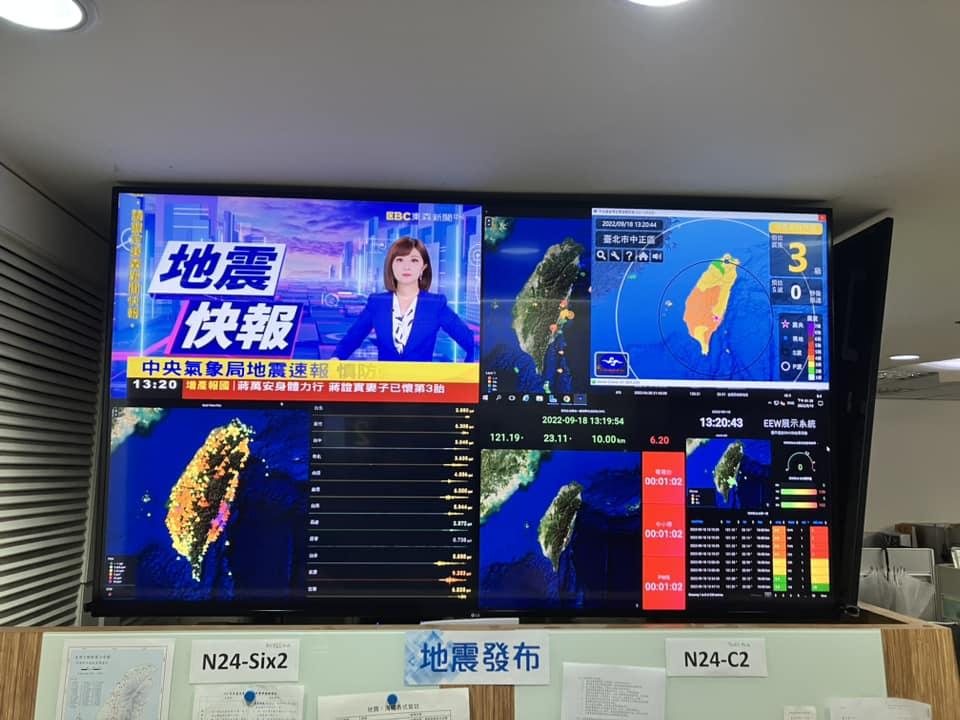
地震發生時,值班同仁必須在數十秒內掌握全局。
11 / 60
工作現場
資料量
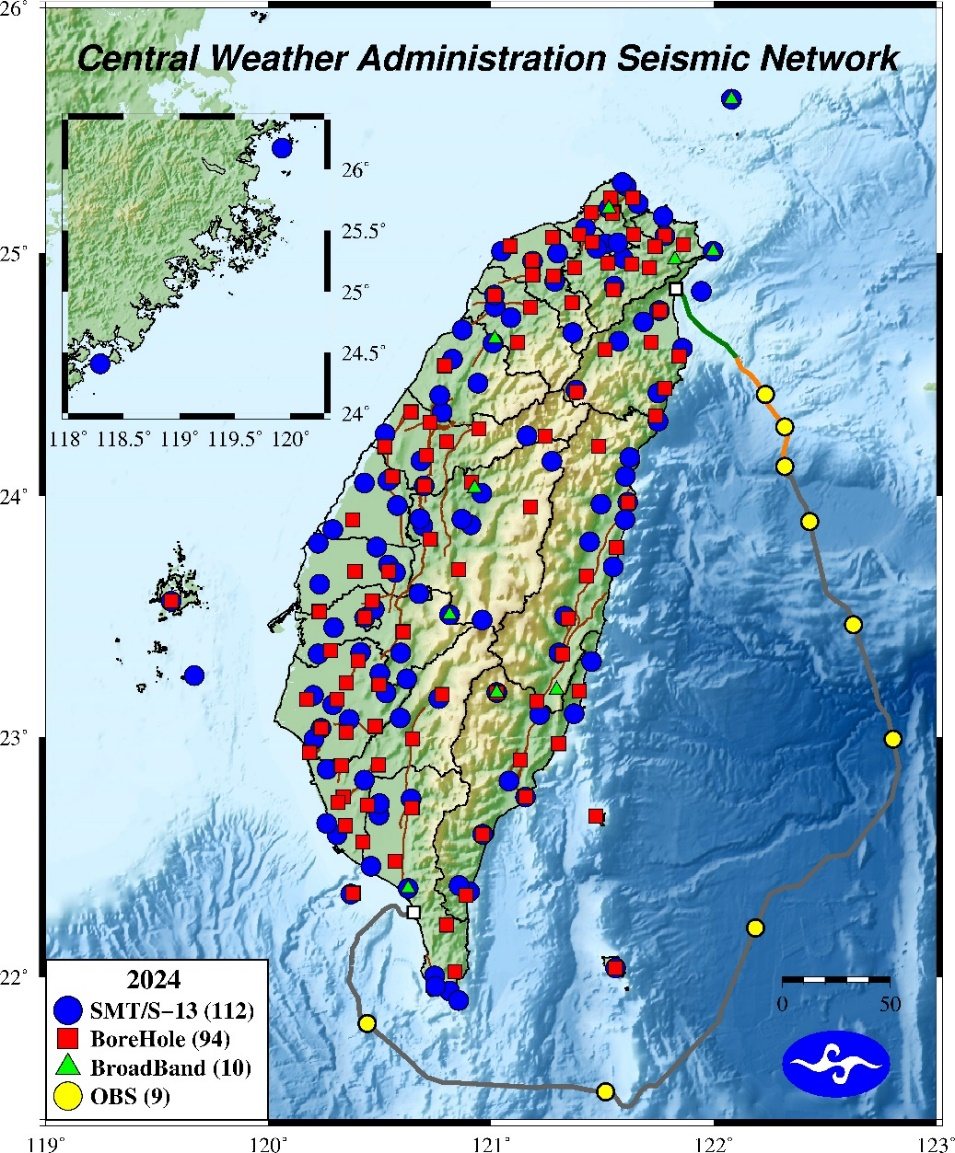
即時觀測網:巨量資料
- 約 3000 個 觀測頻道
- 每個頻道 100 Hz 取樣率
- 約 30 萬筆/秒 持續寫入,永不中斷
給太空所的類比:這是一條地面段(ground segment)的即時遙測下行鏈路,只是它 24 小時都在下行,而且不能排程。
12 / 60
工作現場
系統架構
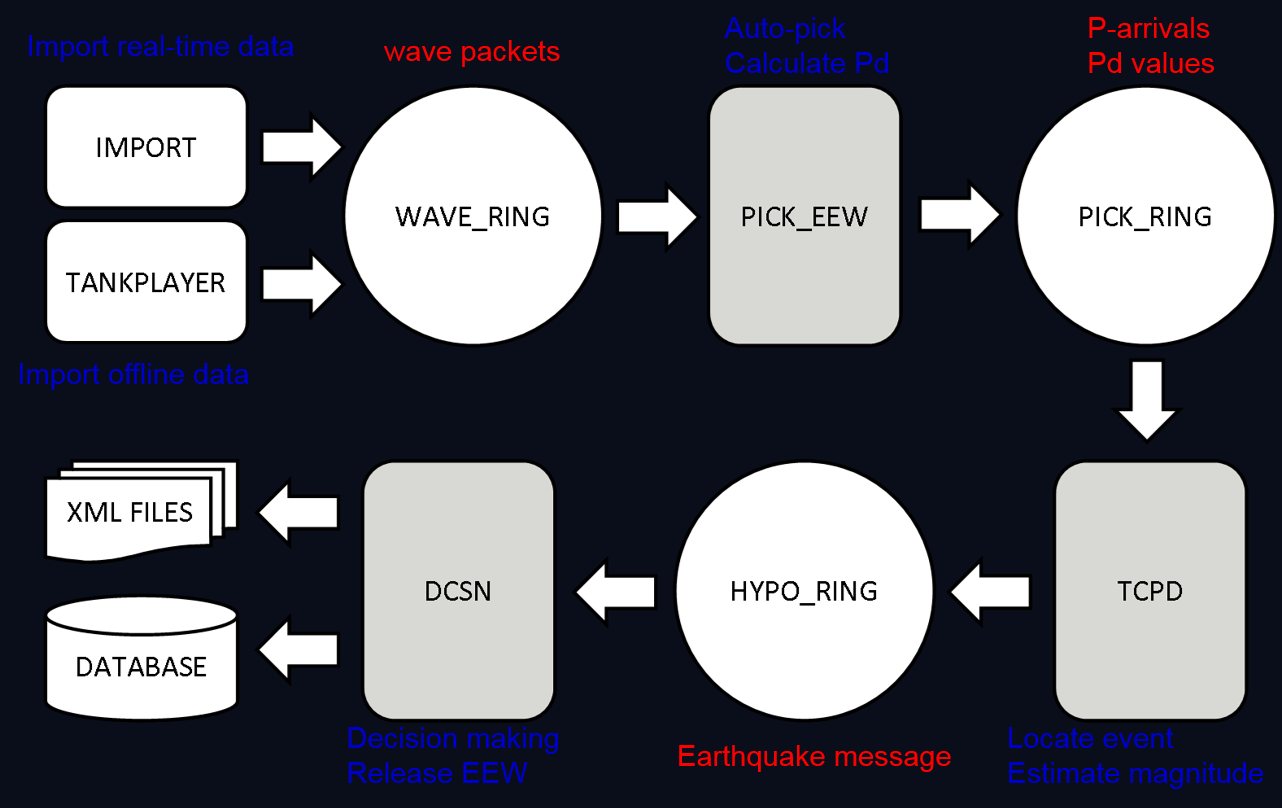
Earthworm:模組化即時系統
- 以共享記憶體 ring 串接:WAVE_RING / PICK_RING / HYPO_RING
- 每個模組是獨立行程,壞一個不會拖垮全系統
- 可熱插拔、可個別重啟、可獨立測試
這個設計哲學,跟 NASA cFS(core Flight System)的 software bus 是同一套思路 —— 即時系統的可靠性,來自模組之間的解耦。
docker pull cwadayi/earthworm_ubuntu22.04_eew:v1
13 / 60
工作現場
演算邏輯
從偵測到發布,只有幾秒
1偵測 P 波
→
2分群
→
3地震定位
→
4計算規模
→
5預估各地震度
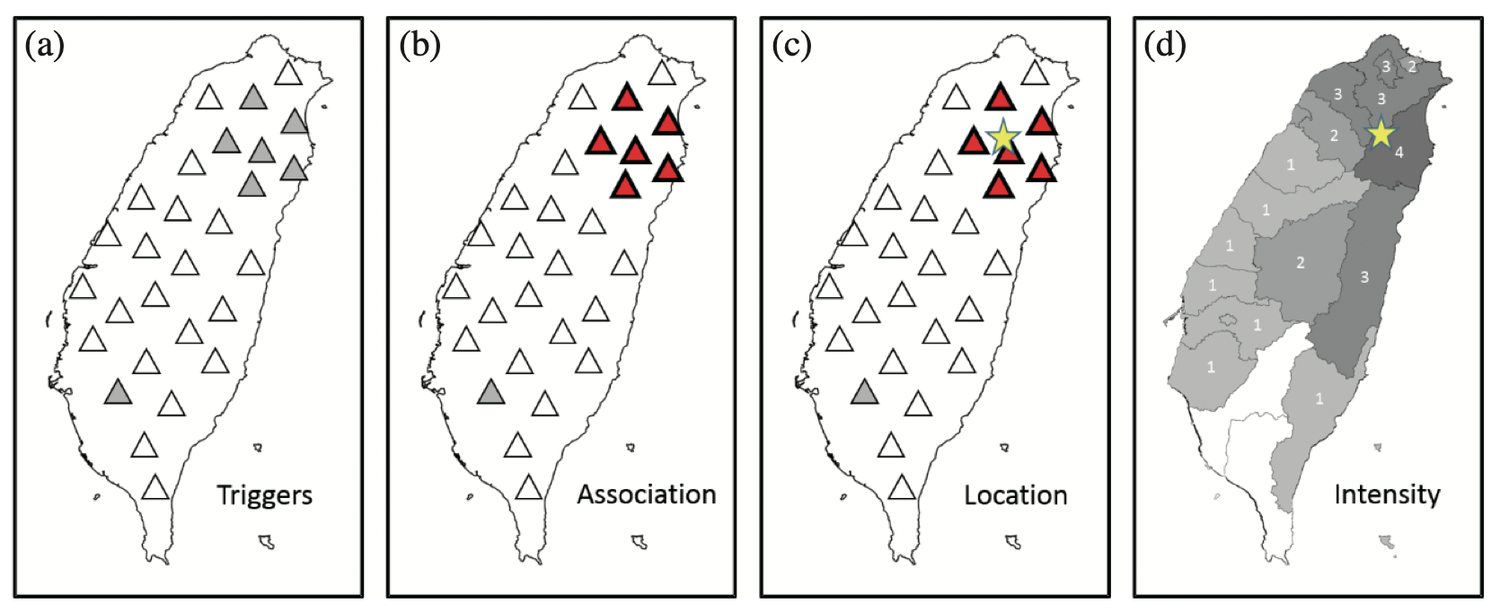
每一個環節都要從同一份延遲預算裡扣。省下來的每 0.1 秒,都是別人多出來的反應時間。(Chen et al., 2019)
14 / 60
工作現場 ◇
可觀測性
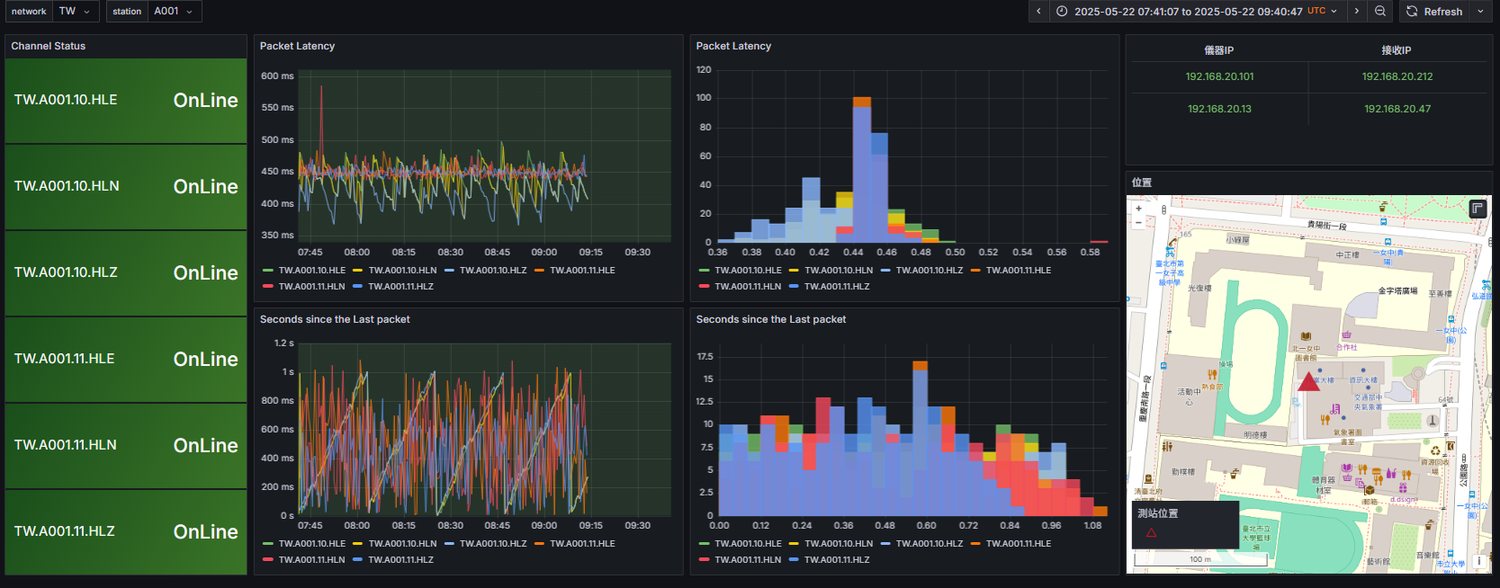
我們早就在用 dashboard 看系統
- Grafana 即時監控:觀測站資料延遲、海底地震儀水壓計、預警系統發布情形、特定測站波形
- 一個永遠在跑的系統,需要的不只是演算法,是看得見它在做什麼
- 這條線後面會接到 Agent —— 先有可觀測性,才談得上自動處置
對做衛星的人來說這很熟悉:telemetry 看不到的東西,就管不了。
16 / 60
不只是地震 ★
案例一.爆炸
同一批儀器,同時看到兩種波
- 2014/7/31 高雄氣爆,23:55(UTC 15:55)
- 把各測站依震央距離排好、做 2–8 Hz 濾波,記錄剖面上出現兩條斜率完全不同的走時線
- 4.1 km/s:能量進入地下,以地震波傳播
- 296 m/s:能量走空氣,是聲波 —— 接近音速
同一次爆炸、同一批地震儀,同時記錄到地下的震波與空氣中的聲波。這張圖就是「地震儀不只記錄地震」最乾淨的證據。
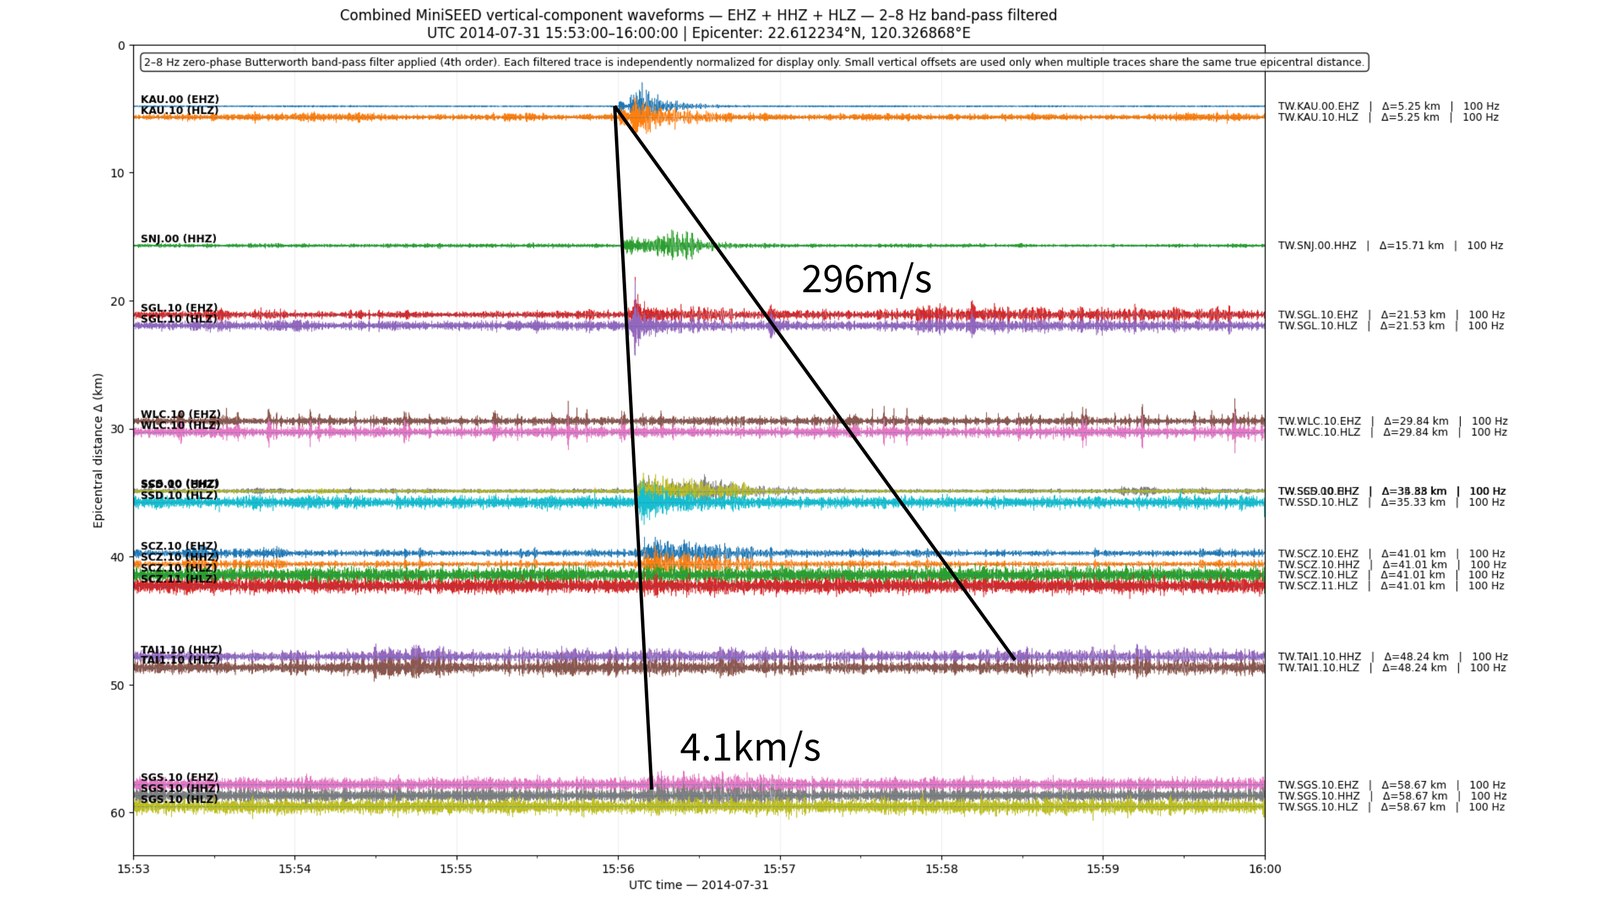
分析:曾柏凱〈從地震儀的視角看爆炸事件〉
19 / 60
不只是地震 ◇
案例一.續
反直覺:慢的訊號,定位反而更準
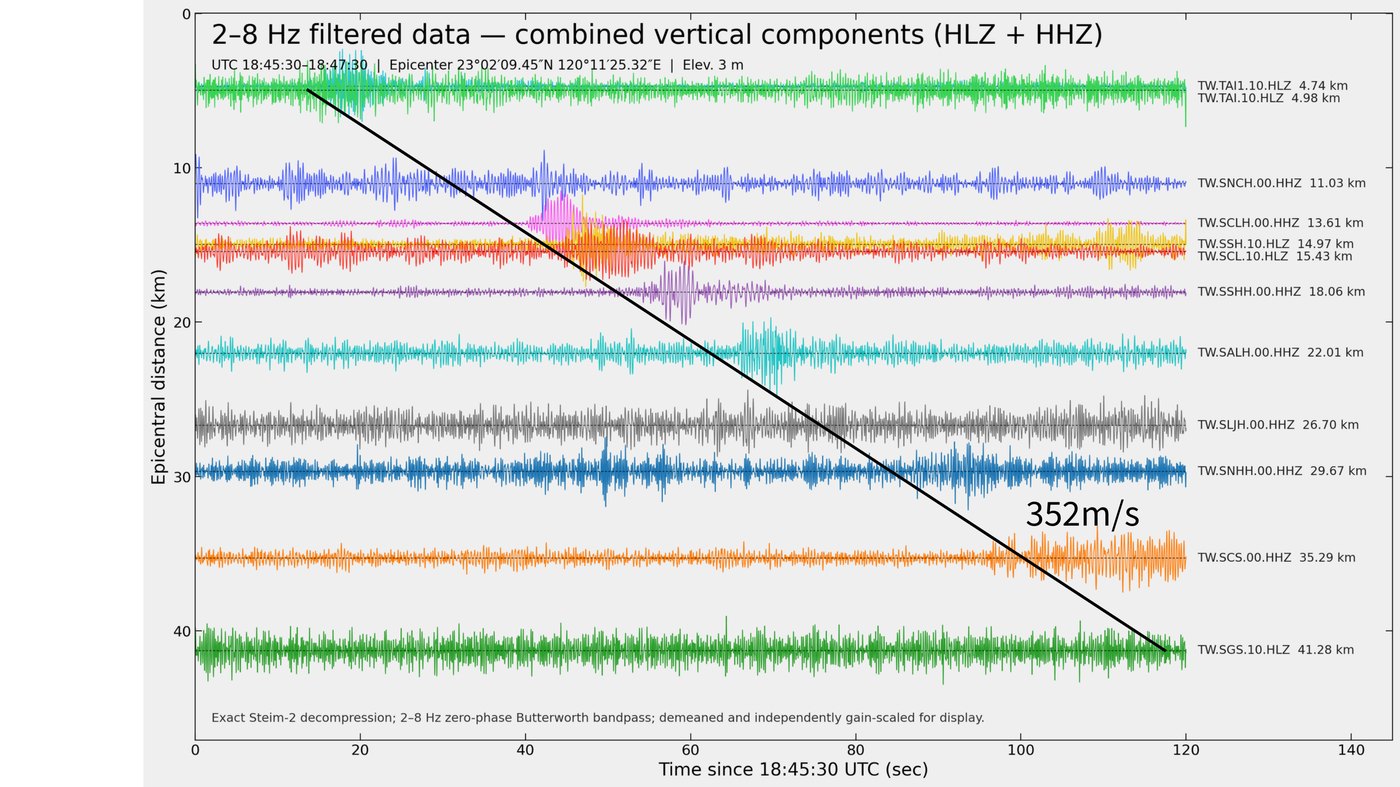
- 2026/8/22 台南安南鎂鋁廢料爆炸,02:46
- 用各站到時差反演爆炸位置與時間,反演速度約 345 m/s(聲波)
- 反演結果與實際爆炸位置相差 76 ~ 215 公尺
- 但同樣方法用在高雄氣爆的地下震波(3.5 km/s),誤差是 2.3 公里
原因是誤差被速度放大:同樣 0.2 秒的讀時誤差,在 3.5 km/s 的地震波上是 700 公尺,在 300 m/s 的聲波上只有 60 公尺。慢訊號把時間誤差壓縮成空間精度。
分析:曾柏凱〈從地震儀的視角看爆炸事件〉
20 / 60
不只是地震 ★
案例二.火球
用地震網追一顆進入大氣層的物體
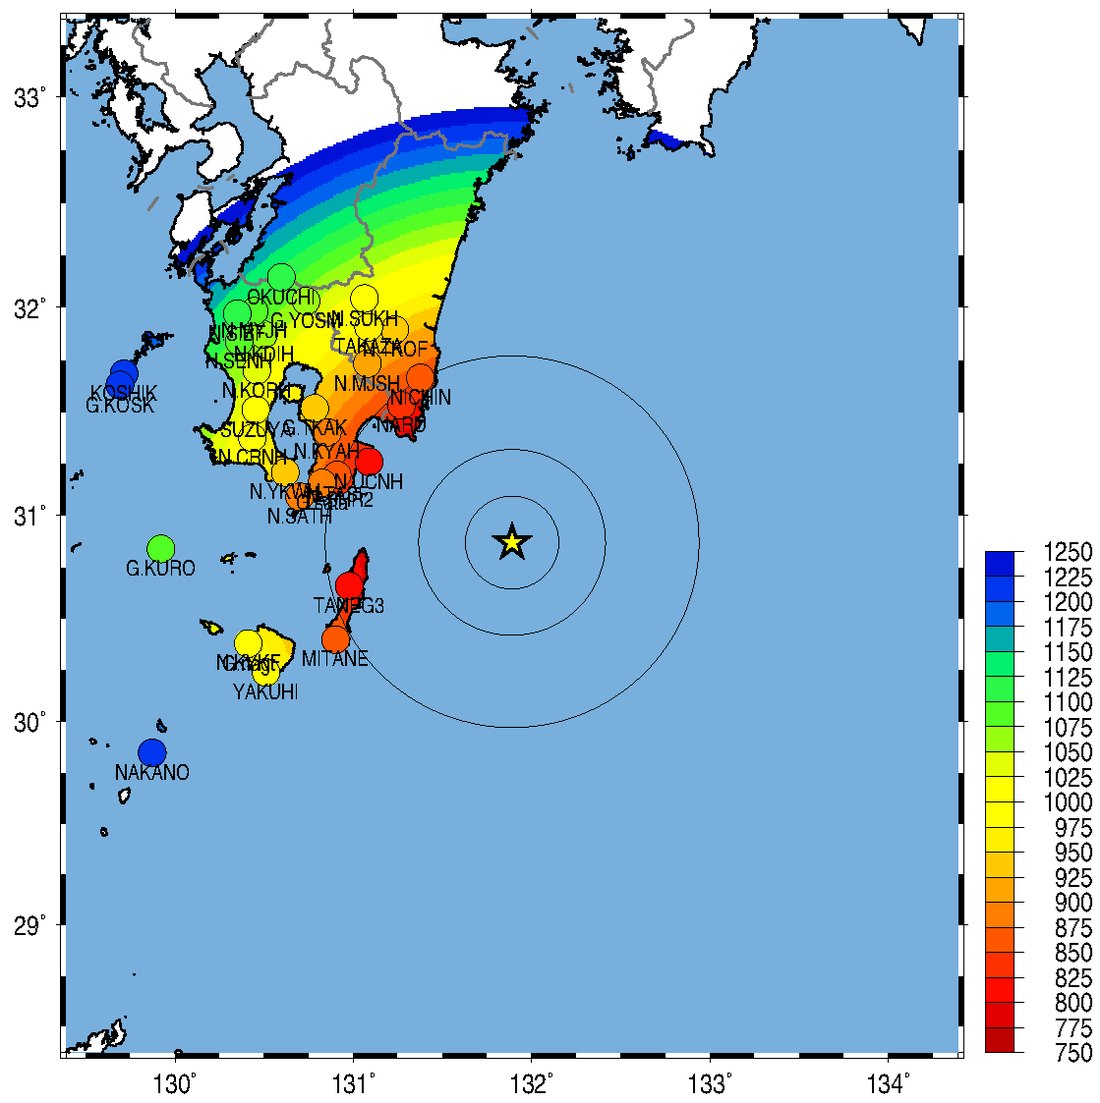
- 2025/8/19 23:10 JST,鹿兒島、宮崎一帶廣域目擊火球
- 火球以 10–30 km/s 穿越大氣,超音速 → 產生音爆(sonic boom)
- 衝擊波打到地面,被鹿兒島全境與宮崎南部的地震儀記錄下來
- 到時反演:震源在鹿兒島東南外海約 80 km;只用最近 5 站反演則往西北偏移約 15 km
兩個解不一致,正好說明它在移動 —— 火球自東南外海往西北、邊墜落邊持續產生衝擊波。地震網量到的是一條軌跡,不是一個點。
分析:山田真澄(京都大學防災研究所)eqh.dpri.kyoto-u.ac.jp/~masumi/eq/fireball2025_08/
21 / 60
不只是地震 ★
案例三.沒有人看到光
2021 札幌:天是晴的,但沒人看見它
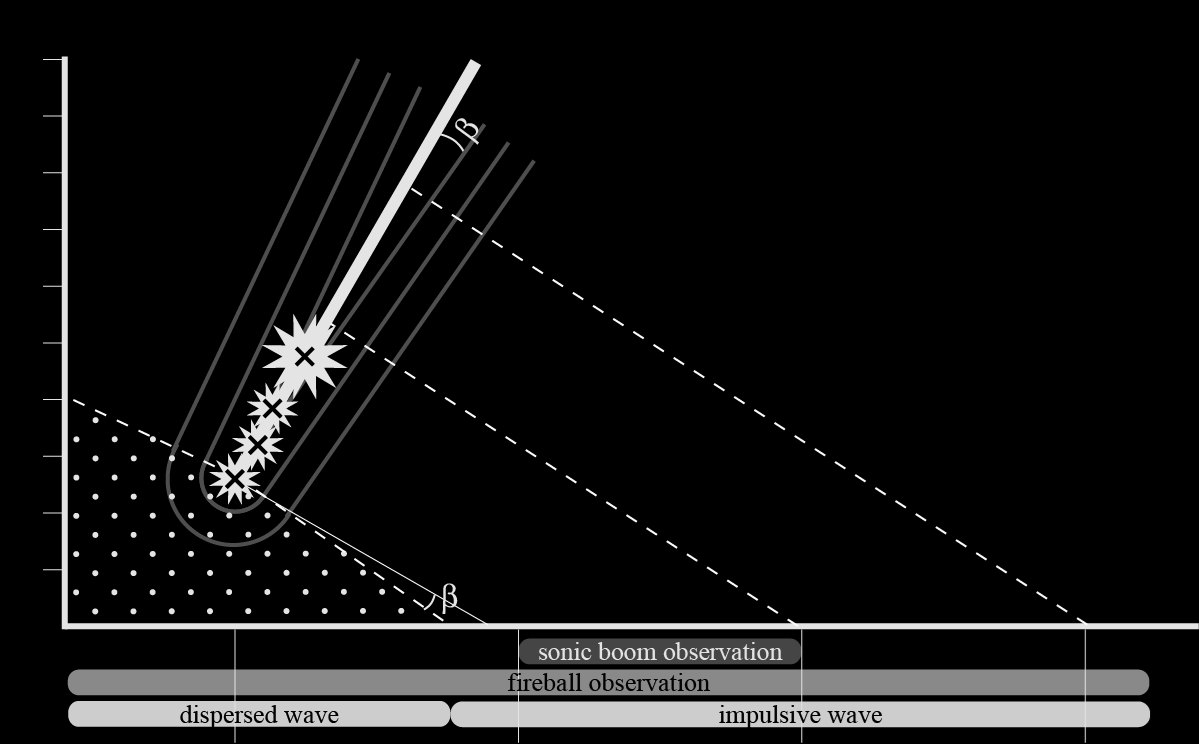
- 2021/4/26 20:00,札幌全市聽到巨響並感到輕微搖晃 —— 沒有火災、沒有爆炸、沒有地震,自衛隊沒有演習,雷達沒有異常飛行器
- 天空晴朗,但完全沒有發光現象的目擊報告
- 靠地震資料反演:音爆源在北海道西岸外海約 100 km、高度 50 km,仰角大於 66°,速度高於戰鬥機
- 結論:最可能是一顆沒有被任何人看見的火球
對太空所而言,這件事的意義很直接:地震網是一個全天候、不受雲層與日照限制的大氣進入體偵測網。光學看不到的時候,它還在錄。
Yamada, M. (2021). Determining the source of the explosive sound heard in Hokkaido, Japan, on April 26, 2021. JGR Solid Earth, 126(12). doi:10.1029/2021JB023076
22 / 60
不只是地震
案例四.東加火山
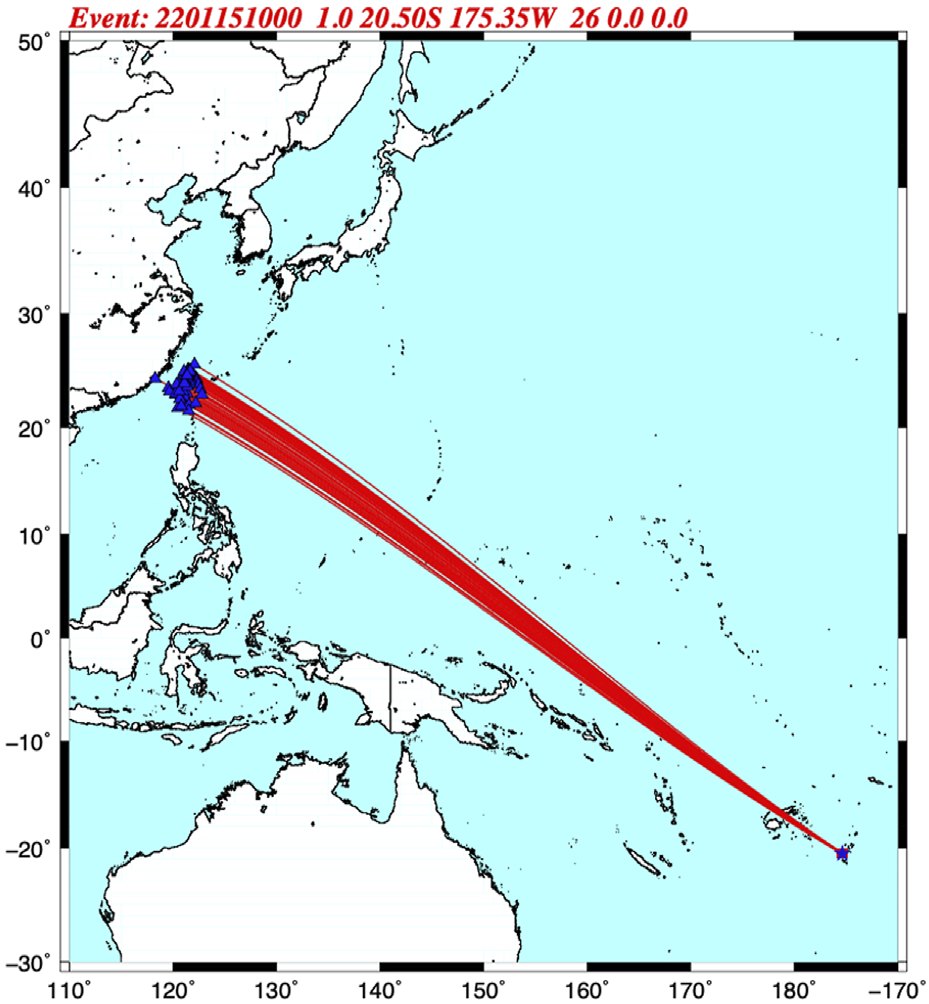
8500 公里外的一次噴發
- 2022/1/15 東加 Hunga Tonga 海底火山噴發,USGS 給的地震規模 Ms 5.8
- 火山灰與氣體噴到 57 公里高空;Himawari 與 GOES-West 衛星直接拍到大氣中擴散出去的波
- 聲音在 2000 公里外的紐西蘭、9700 公里外的阿拉斯加被聽見
- 臺灣距離震源約 8500 公里,幾乎在地球的另一側
臺灣這次動用了氣壓計、次聲波感測器、數位麥克風、潮位計、海底壓力計、寬頻地震儀六種儀器。接下來四頁,是它們各自看到的東西。
Huang, Ku, Lin, Hsu, Liu, Liu, Chen, Chen D.-Y., Huang & Jiang (2024). Significant Earth's responses of the 2022 Tonga eruption across Taiwan from multiple sensor observations. Frontiers in Earth Science, 12, 1285173. (Figure 1:衝擊波的大圓路徑)
23 / 60
不只是地震 ★
②地震網:整排都收到
這不是某一台儀器壞掉
- BATS 寬頻地震觀測網,全臺測站的東西分量依距離排好
- 噴發後約 7 小時,幾乎每一站都在同一個時間出現擾動
- 離島站(PHUB 澎湖、MATB 馬祖、KMNB 金門)也同步記到
- 地面當時沒有任何地震
單站出現異常可以懷疑是儀器問題;整個網在同一時刻一起動,那就是真的有東西經過。這是判斷訊號真偽最基本、也最有效的方法。
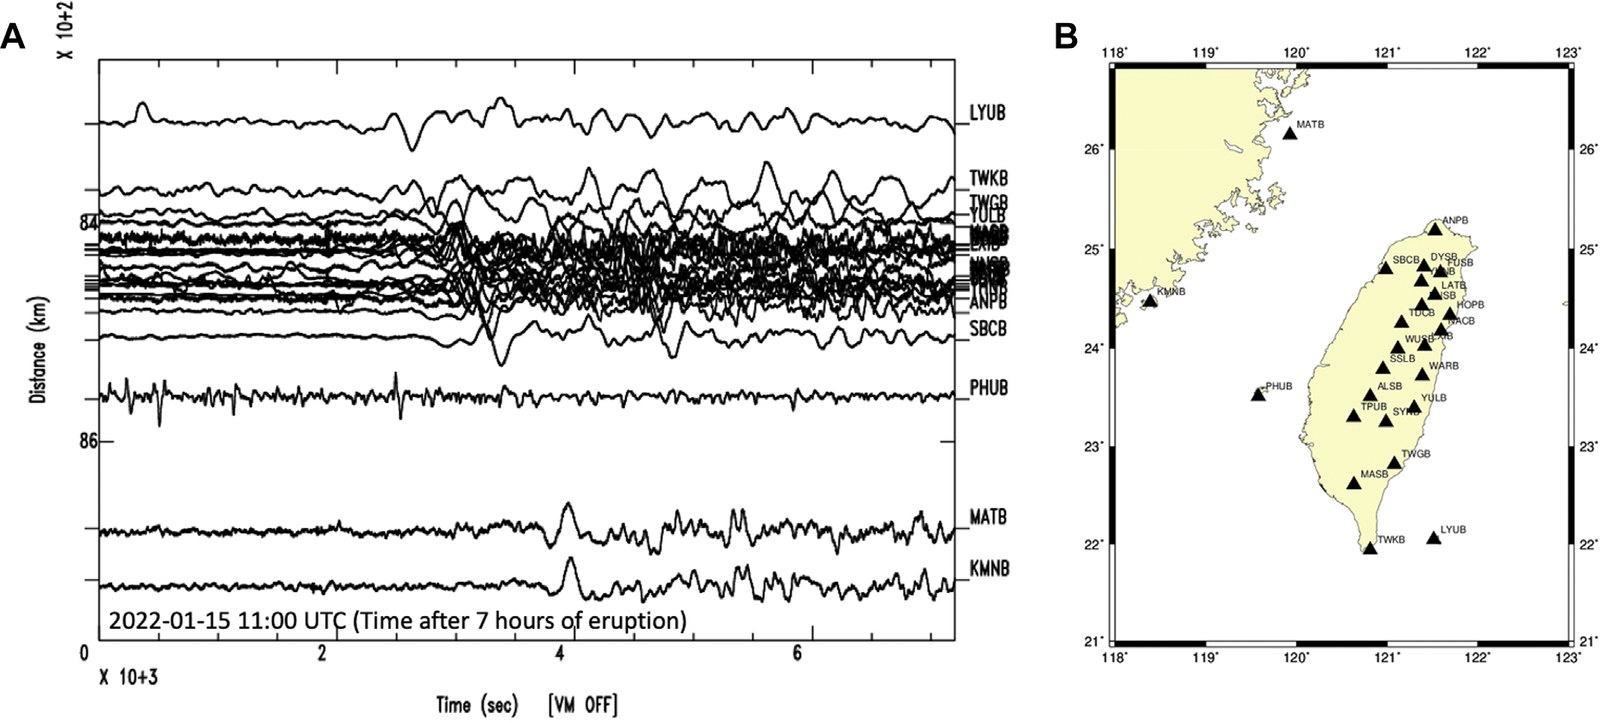
Huang et al. (2024), Figure 6:BATS 寬頻地震網東西分量記錄剖面與測站分布。
25 / 60
不只是地震 ★
③共站比對:三種儀器
同一個測站,三種儀器,同一個訊號
- WARB 測站同時架了次聲波感測器、氣壓計、寬頻地震儀(三分量)
- 最上面兩軌:次聲波與氣壓計清楚記到壓力波通過
- 下面三軌是地震儀 —— 東西分量在同一時刻出現明顯擾動,垂直分量幾乎沒有
- 地面沒有地震。那個擾動是大氣壓力波推著地面產生的
這就是整段的結論,而且是直接量到的:地震儀確實會記錄到空氣中的壓力變化。它不是雜訊,它是另一個地球系統在說話。
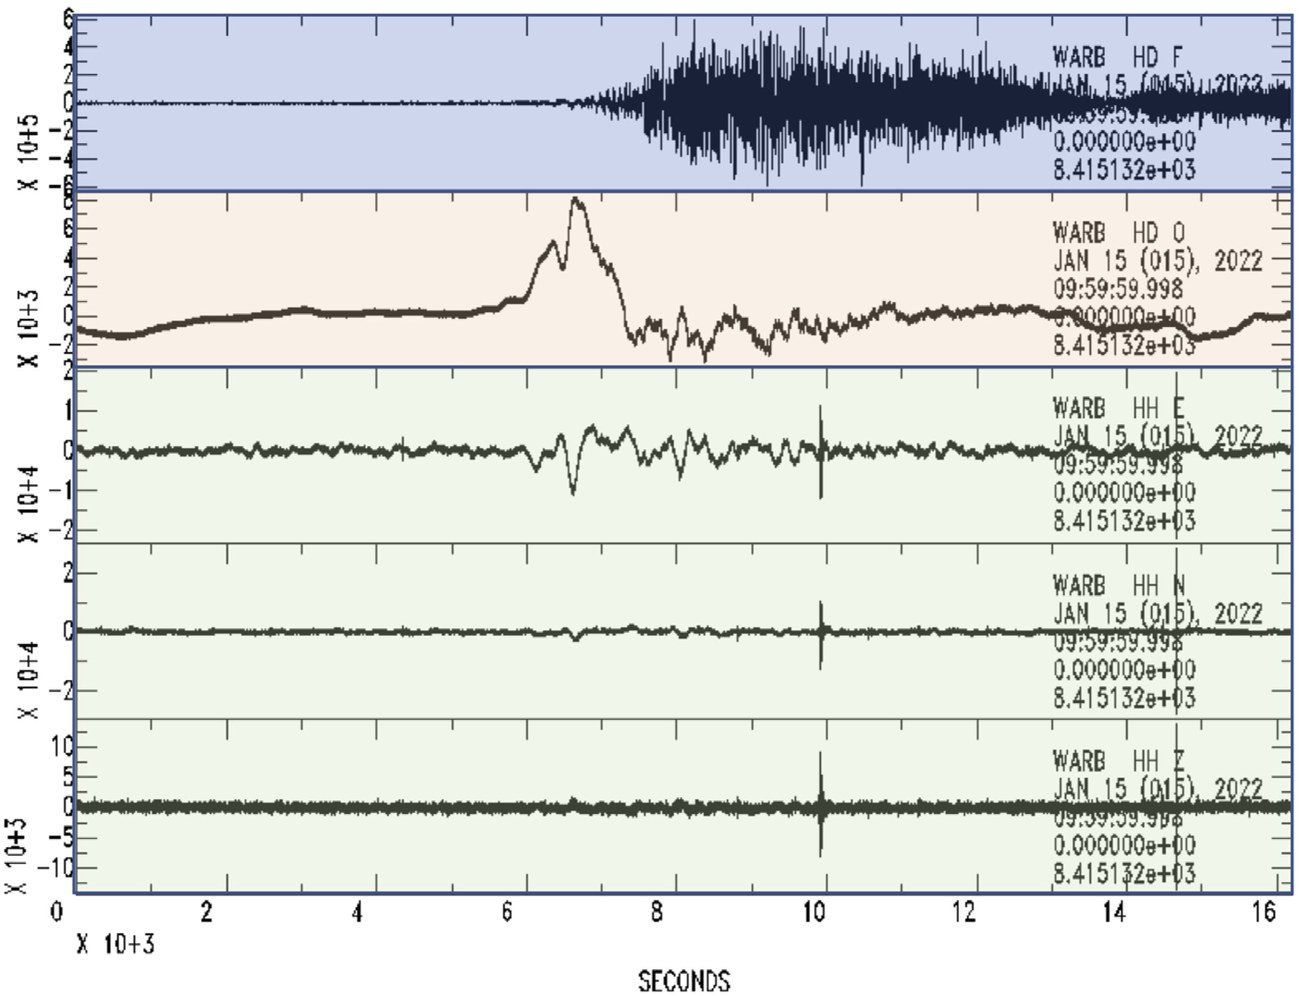
Huang et al. (2024), Figure 10:WARB 測站次聲波、氣壓計與寬頻地震儀共站紀錄。Figure 13 另以高/低靈敏度地震儀做了相同比對。
26 / 60
不只是地震 ◇
④海洋:一個意外的結果
潮位計跟著氣壓計一起動
- 花蓮氣象站的氣壓計(上兩軌)與花蓮港三座潮位計(下三軌)放在一起看
- 紅線是氣壓第一波的到時 —— 潮位訊號幾乎同時開始震盪
- 傳統海嘯由海床錯動造成,速度受淺水波方程控制,比音速慢得多
- 但這次海底壓力計與地面氣壓計的走時線是同一條(0.31 km/s)
所以這是一次大氣驅動的海嘯,不是構造型海嘯。如果只看地震資料,你會完全解釋不了它為什麼那麼早到。
跨系統的觀測,才解得開跨系統的現象。
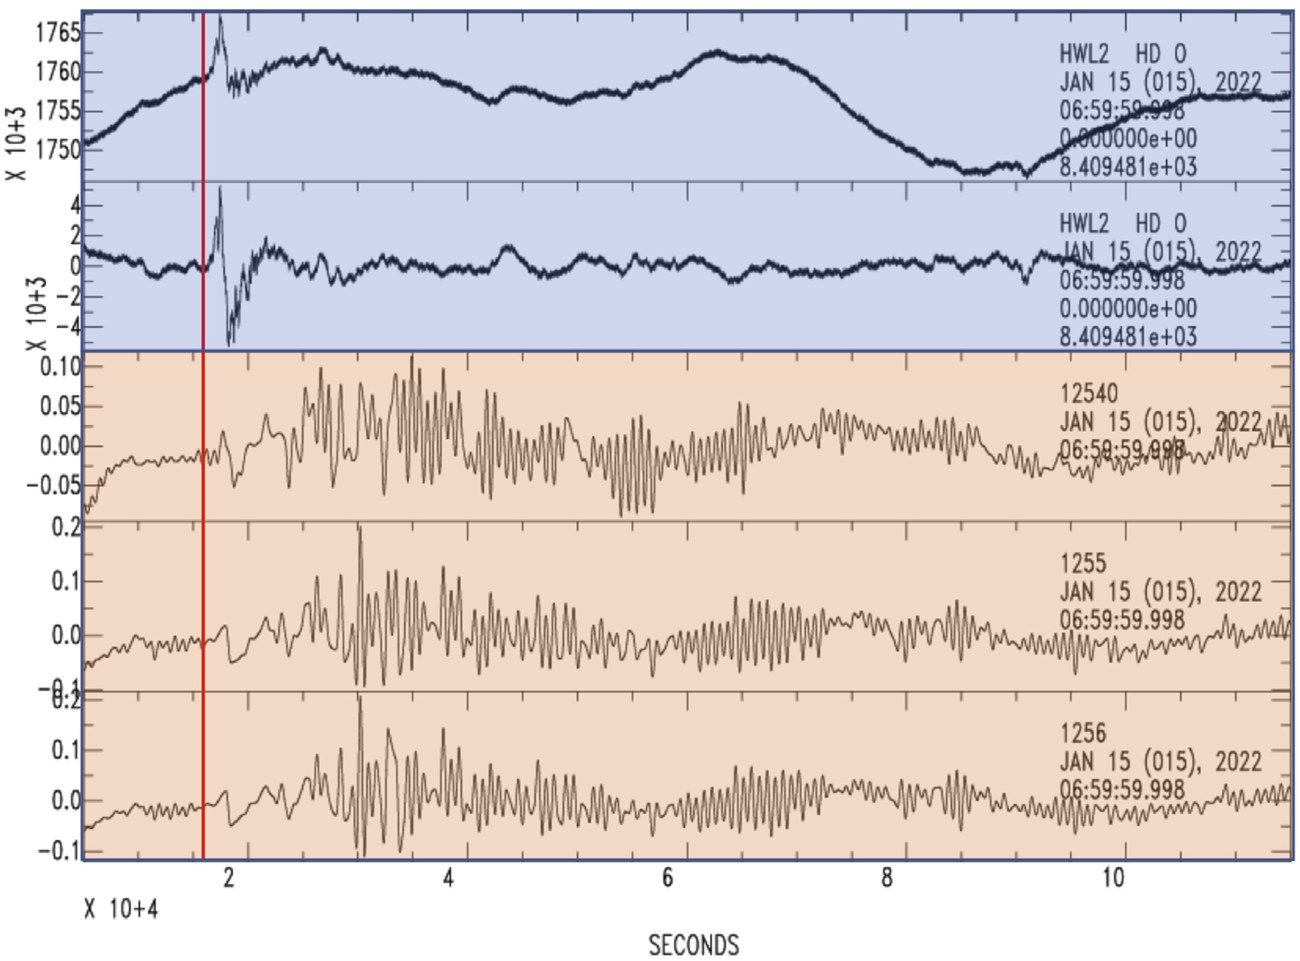
Huang et al. (2024), Figure 11:花蓮氣象站氣壓計與鄰近花蓮港潮位計紀錄比對;0.31 km/s 的合併走時剖面見 Figure 12。
27 / 60
難題 ★
難題一
誤報的代價
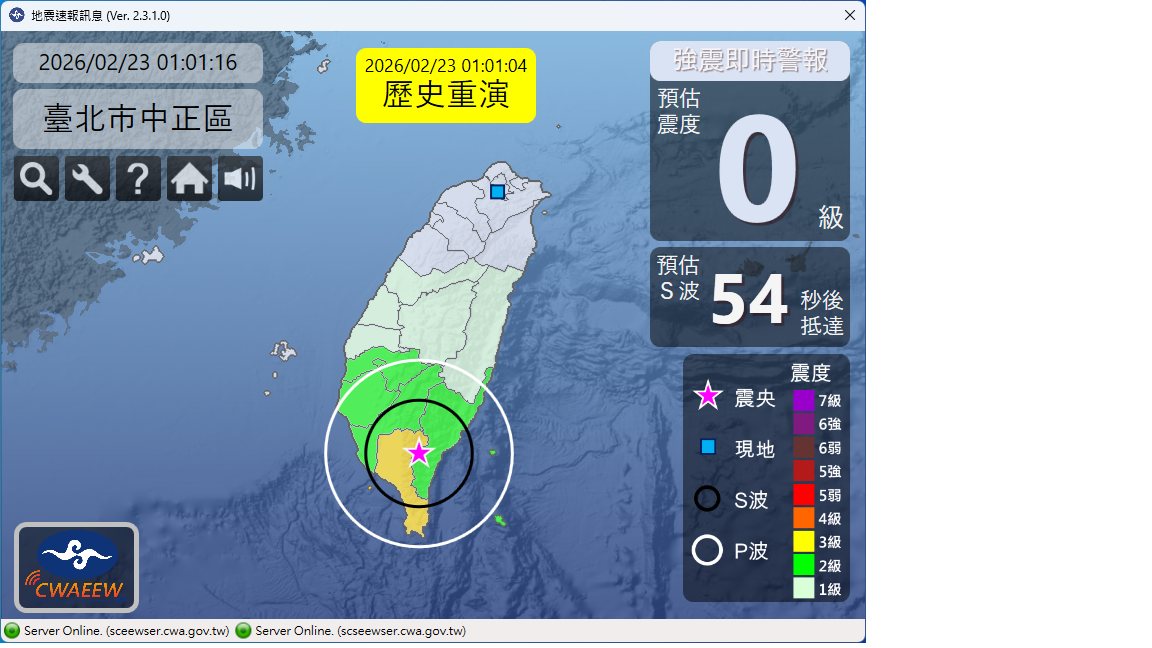
- 115/2/23,馬來西亞婆羅洲外海地震 → 誤發中小學 EEW
- 遠震訊號進入了近場演算法的邊界條件
- 技術上是一個 corner case,社會上是一次信任損失
誤報一次,信任度掉的比技術指標快。
29 / 60
難題
難題二
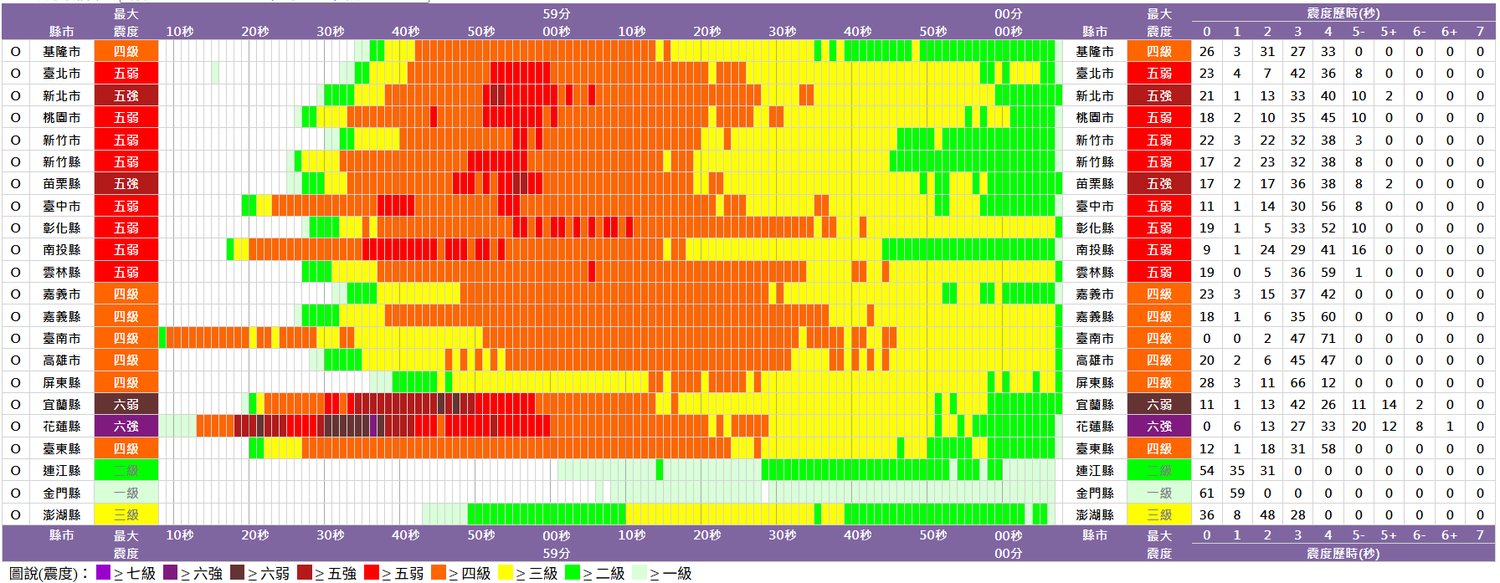
強度之外,還有持續時間
- 地震災害必須同時考慮強度與持續時間
- 2024/4/3 花蓮:第一報與第二報之間的判斷困境
- 單一標量預測(只給一個震度數字)本質上不夠
我們要預測的其實是一條時間序列,不是一個數字。
30 / 60
難題
難題三
參數調校是人工的
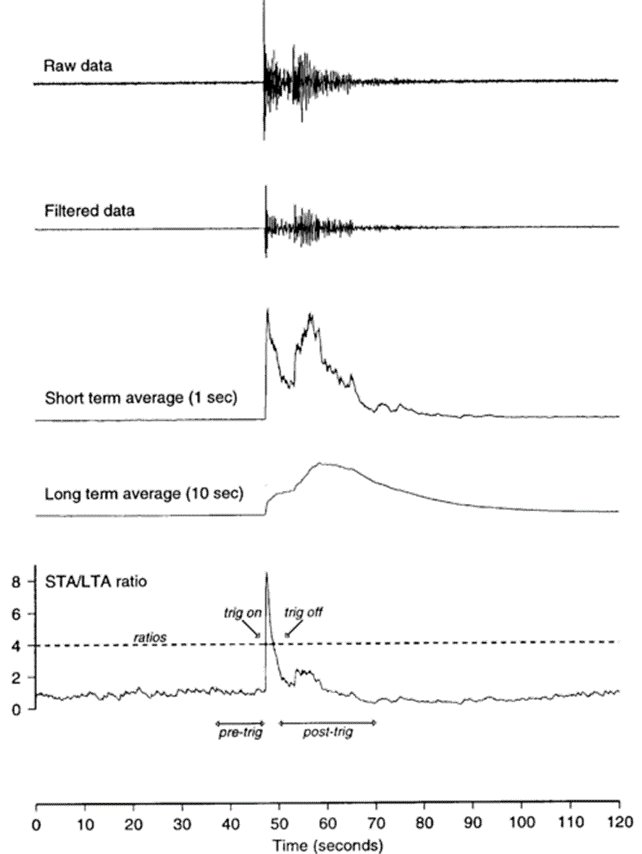
- 傳統演算法在自動辨識地震波相上,有大量參數要調
- 調完要重跑歷史事件驗證,一輪下來以天為單位
- 準確性到一個程度之後,怎麼調都上不去
這就是機器學習的切入點 —— 不是因為它時髦,是因為傳統方法撞牆了。
31 / 60
AI 工作流程
路線 ②
雲端開發:從開發到上線一條龍
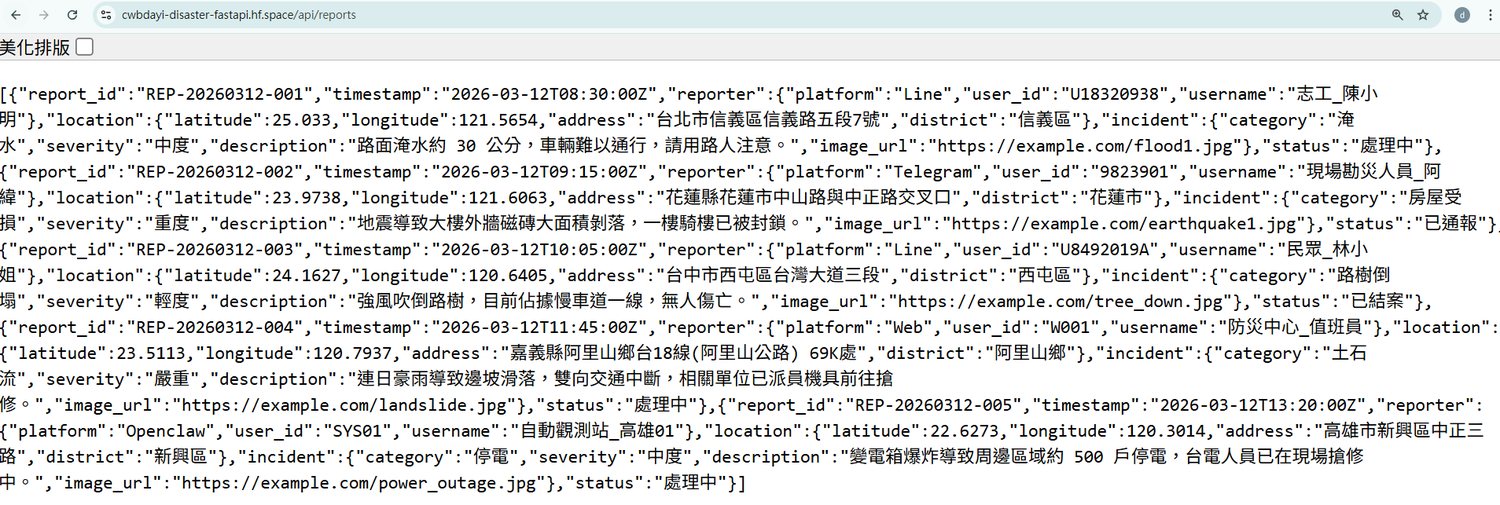
- Cursor 開發 → GitHub 版控 → Google Drive 存結果
- → GitHub Pages 發布前端 → Hugging Face Space 跑後端 API
- 整條鏈路零維運成本
https://cwbdayi-disaster-fastapi.hf.space/api/reports
37 / 60
Demo
教學影片
掃碼就能看
https://oceanicdayi.github.io/1001-nycu-space/videos.html
44 / 60
成果
教學
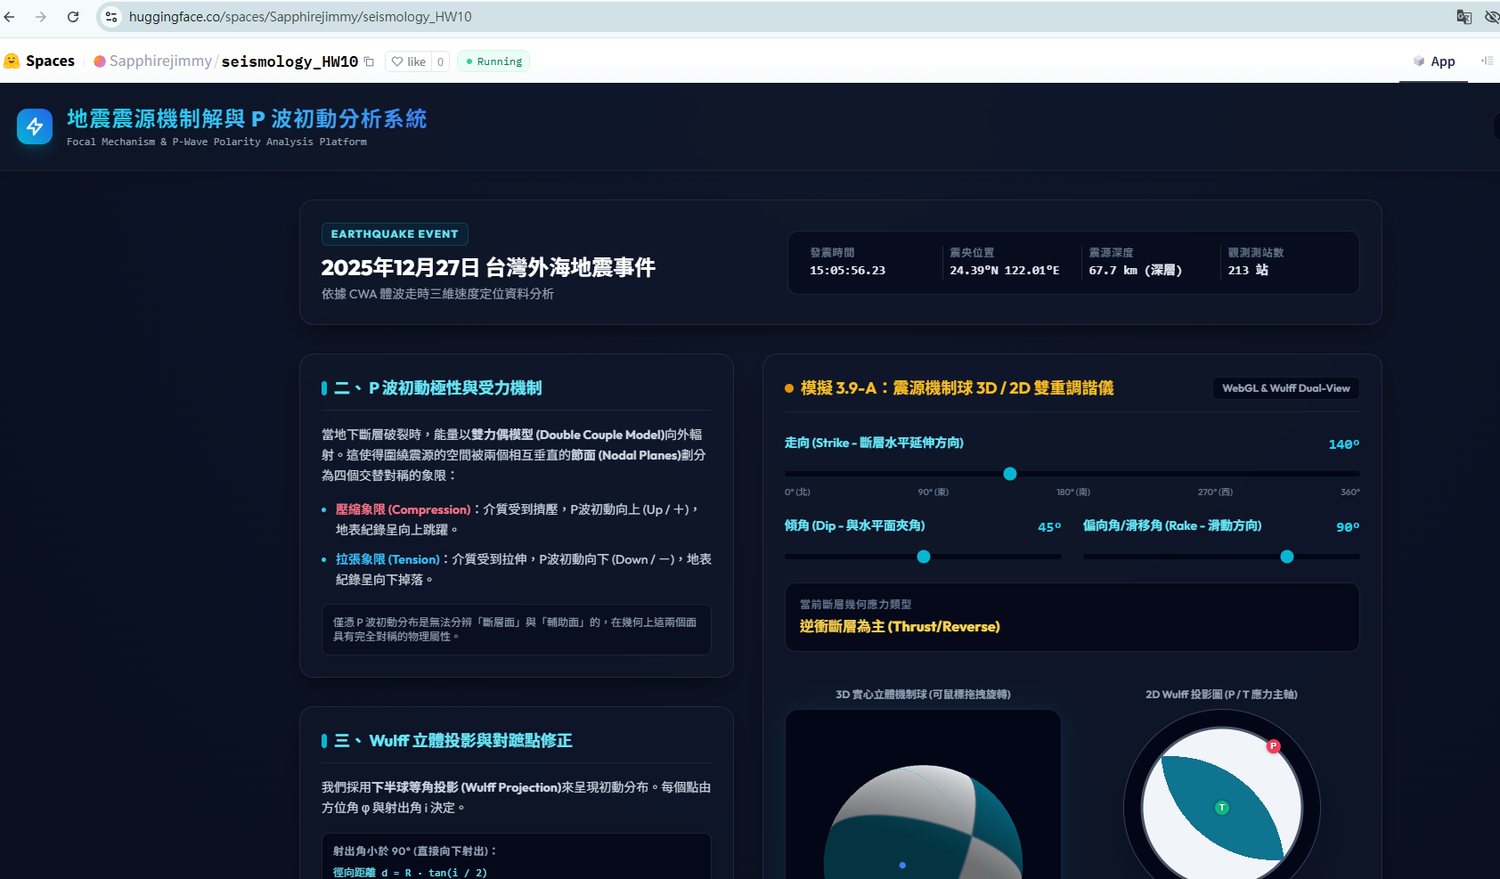
學生的作業長在網路上
- 地生系同學的作業,直接部署成 Hugging Face Space
- 交出來的是一個網址,不是一個檔案
- 同學之間可以互相打開來看、改、延伸
huggingface.co/spaces/Sapphirejimmy/seismology_HW10
46 / 60
成果
研究
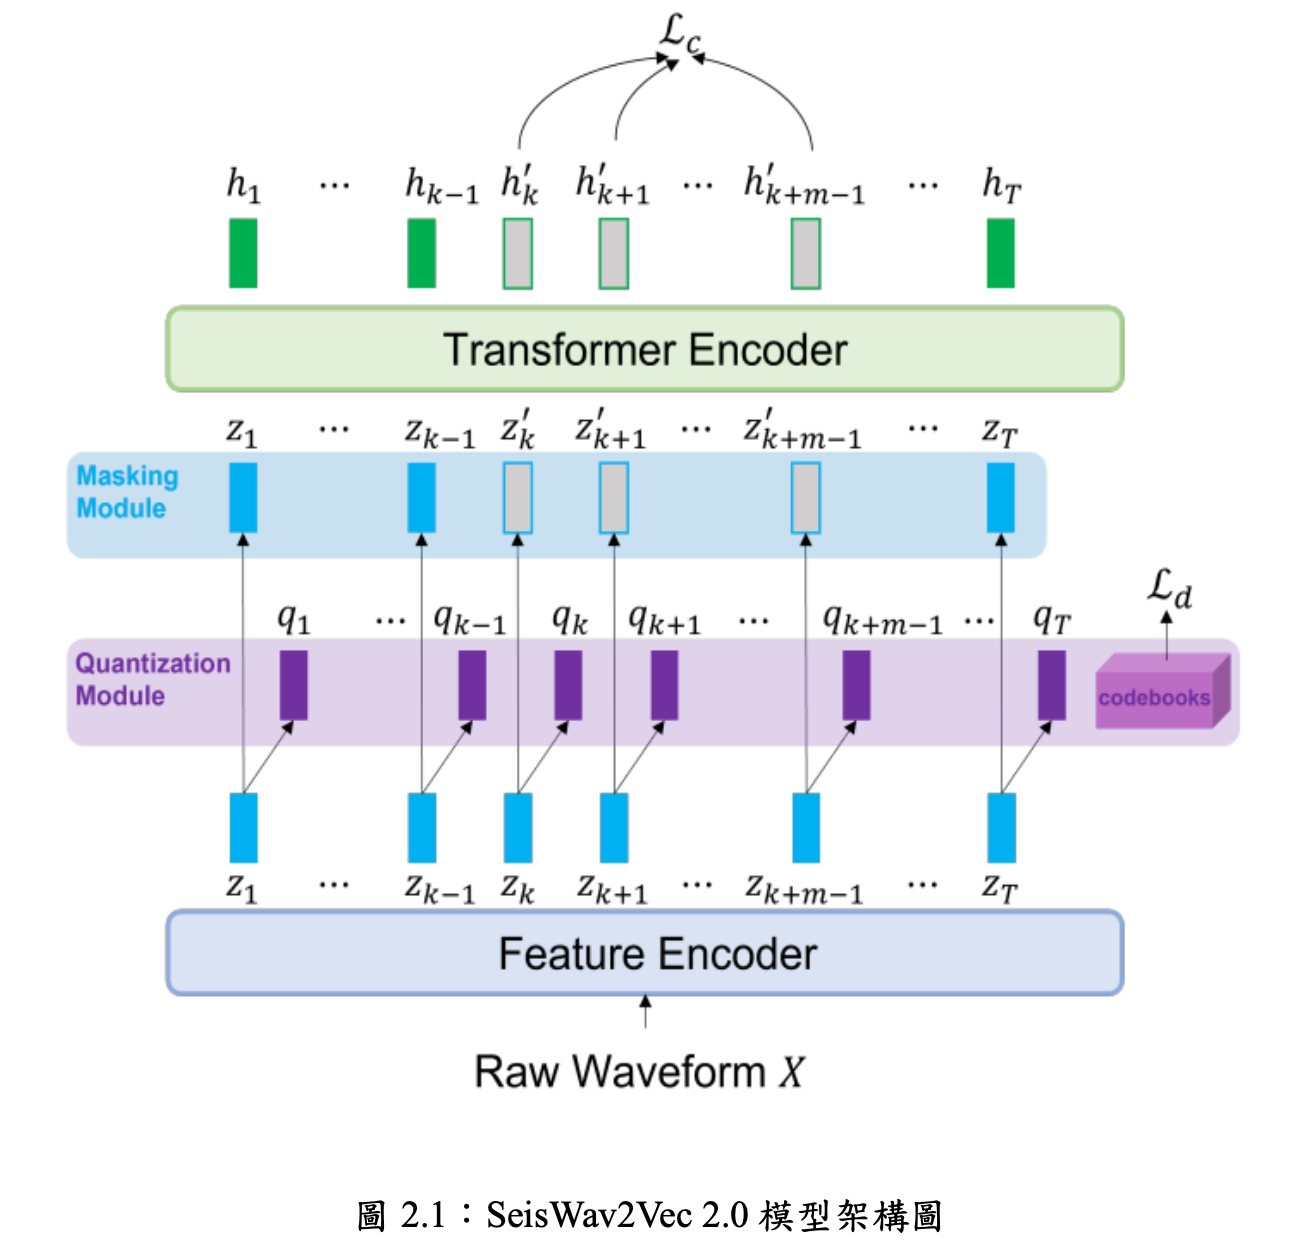
大型地震模型 LEM:從語音到地震
- 動機:地震台站產生海量資料,但絕大多數未經標註
- SeisWav2Vec 2.0:把 Wav2Vec 2.0 的對比學習遷移到地震波形
- 架構:特徵編碼器 → 12 層 Transformer 上下文編碼器 → 遮罩與量化
- 只需少量任務導向資料即可微調到 SOTA
「大量資料、極少標註」—— 這跟遙測資料是一模一樣的困境。自監督學習在你們領域同樣成立。
49 / 60
成果 ◇
研究
國科會計畫:把它做成可驗證的東西
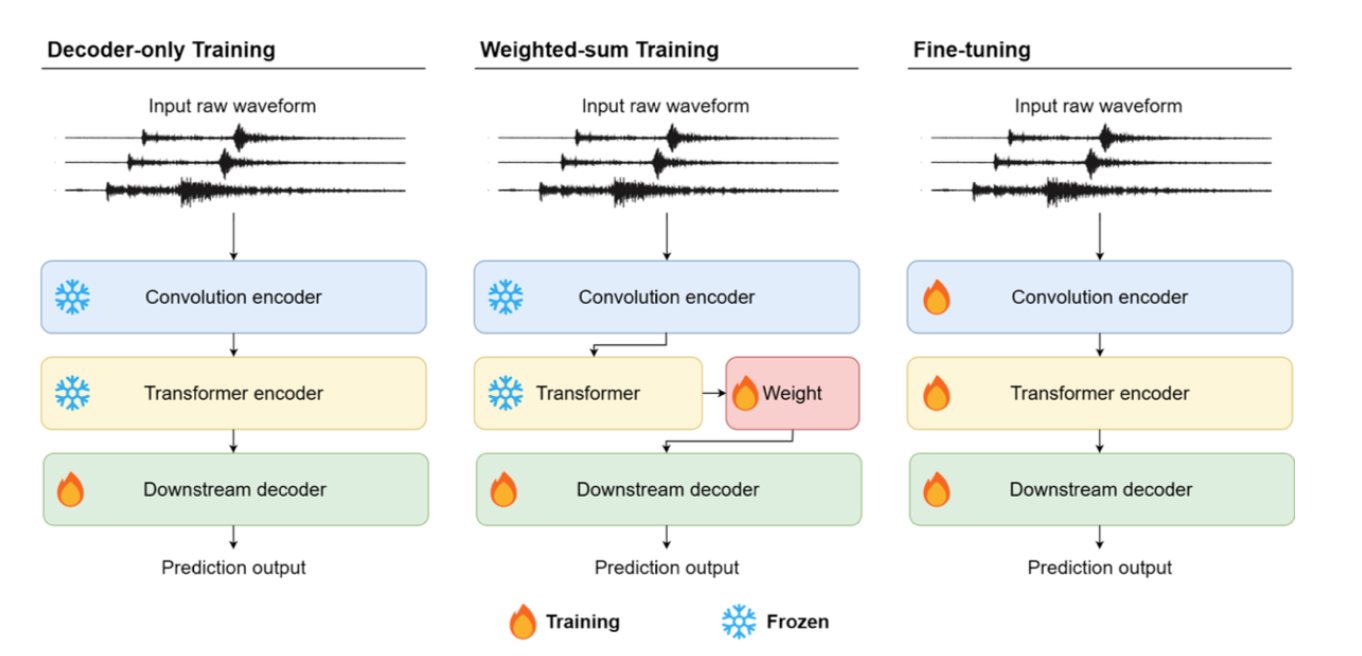
- 115 年|基於 Wave2vec 2.0 自監督學習之地震動強度與持續時間定量預估研究(主持人,NT$470,000)
- 112 年|即時地震波場於地震預警系統中的應用(主持人,NT$483,000)
- 近五年共同發表 15 篇期刊論文,多數與機器學習應用於地震預警相關
50 / 60
成果
研究.主線
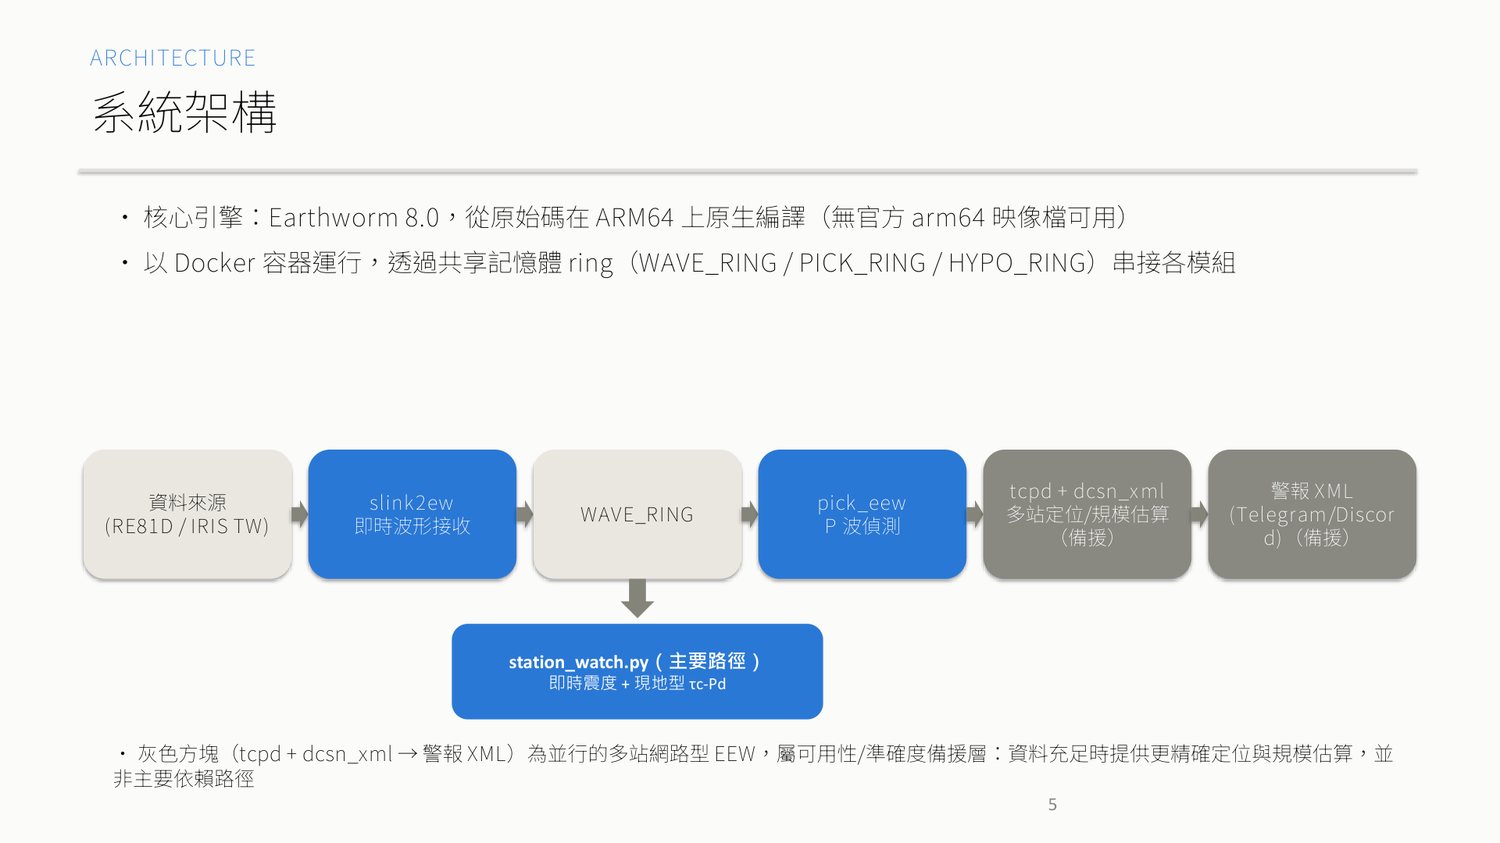
邊緣地震儀:一顆 Raspberry Pi 的完整 EEW
- 硬體:Raspberry Pi 4 (4GB) + RaspberryShake RE81D,成本極低
- Earthworm 8.0 從原始碼在 ARM64 原生編譯(官方沒有 arm64 映像)
- 三層警報並行:網路型 EEW(多站,10–30 秒)/即時震度(單站,1–2 秒)/現地型 τc-Pd
- 全程由生成式 AI(Claude Code)協同開發:架構設計、程式撰寫除錯、文件簡報
完成度約 90%。這是我前面講的四條工作流,真的產出的東西。
51 / 60
成果 ★
驗證
它真的抓到地震了
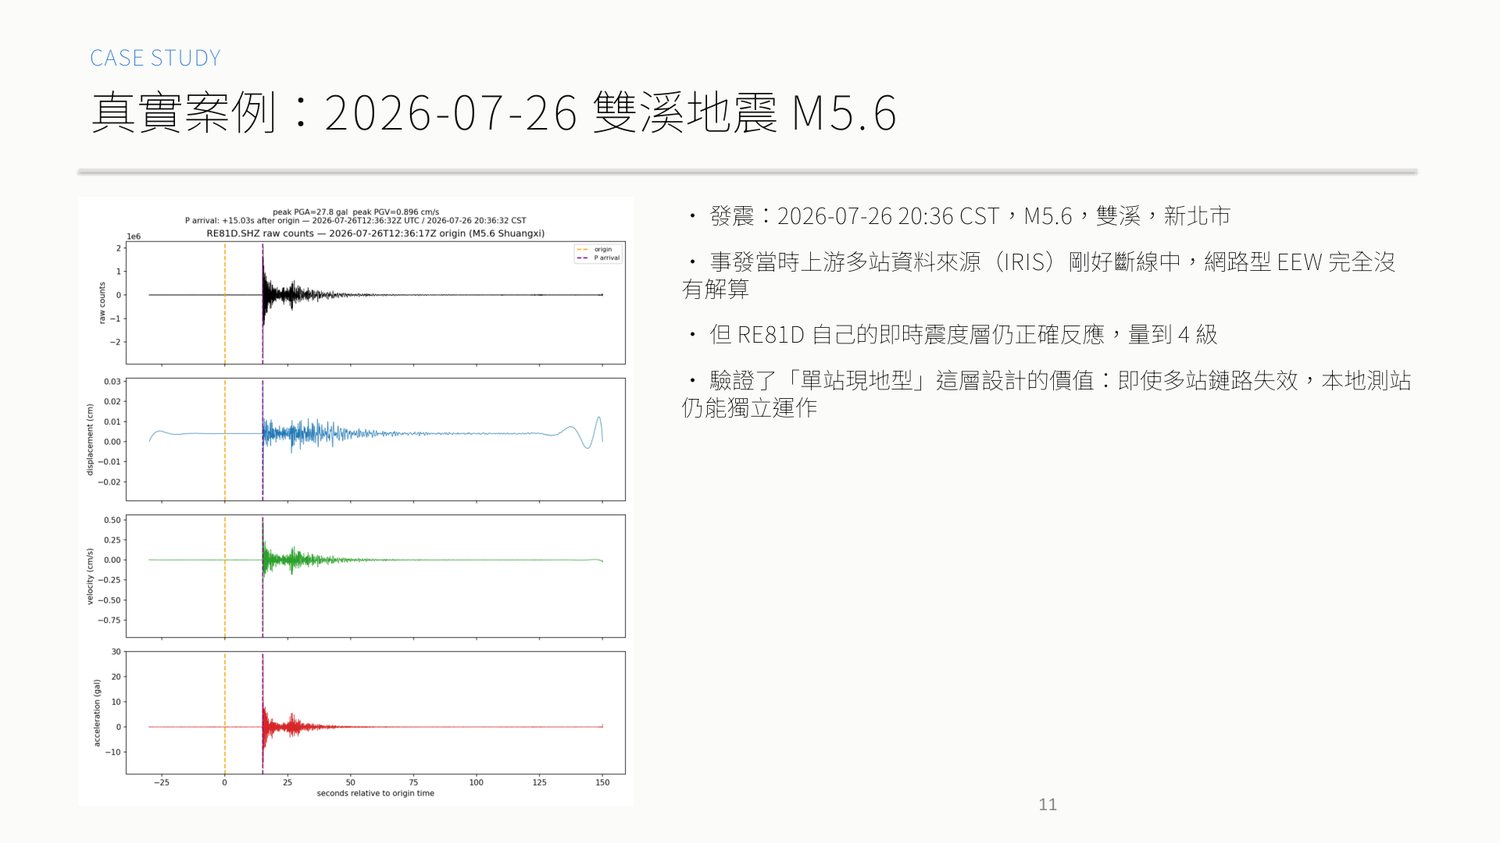
- 離線回放:2024 花蓮 M7.4 → 撿波 → 4 站定位 → Mpd 6.2 → 產出警報 XML,定位誤差約 11 km,bit-identical 可重現
- 真實案例:2026/7/26 雙溪 M5.6,上游多站資料源(IRIS)剛好斷線,網路型 EEW 完全沒解算
- 但單站即時震度層正確量到 4 級
這一頁講的是韌性。多站鏈路失效時,本地測站仍能獨立運作 —— 這正是你們做衛星系統時的 graceful degradation。
https://drewhui.github.io/RASPBERRYSHAKE_CCU/
52 / 60
結語
謝謝聆聽
Q & A
本場簡報https://oceanicdayi.github.io/1001-nycu-space/
四支教學影片https://oceanicdayi.github.io/1001-nycu-space/videos.html
製作過程脈絡圖https://oceanicdayi.github.io/1001-nycu-space/process.html
邊緣地震儀即時監測https://drewhui.github.io/RASPBERRYSHAKE_CCU/
CWA EEW Dockerdocker pull cwadayi/earthworm_ubuntu22.04_eew:v1
陳達毅|中央氣象署地震測報中心 測報技術科
簡報網址
60 / 60